
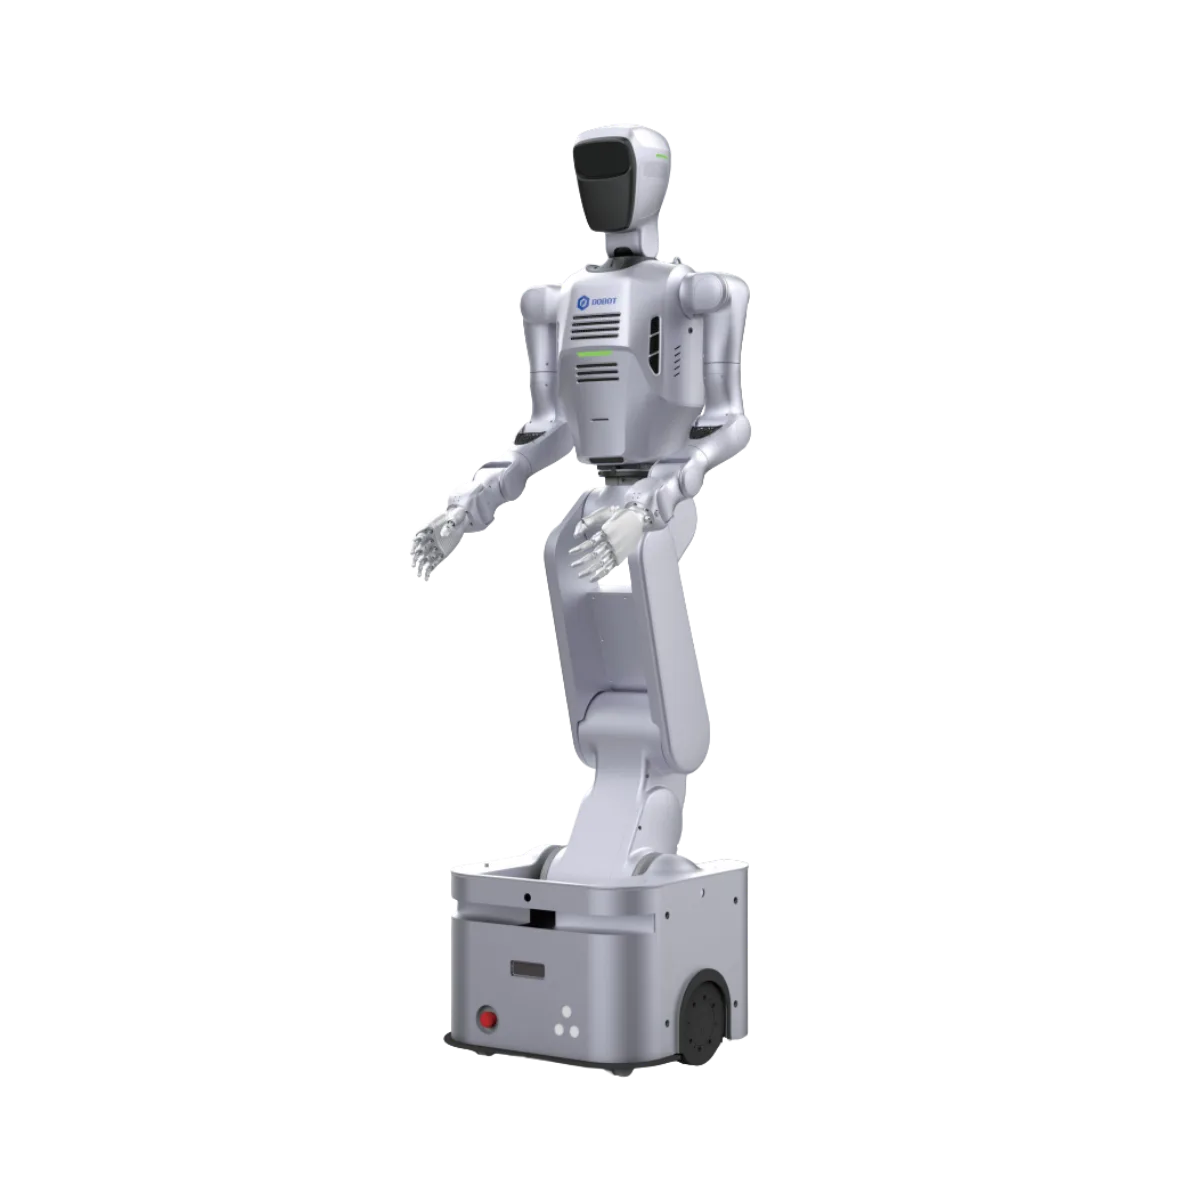
Dobot ATOM-W Serie
Der Dobot ATOM-W ist eine hochentwickelte, radgeführte Robotikplattform, die für anspruchsvolle KI-Forschungsanwendungen und den mobilen Industrieeinsatz konzipiert wurde.
- Herstellerunabhängige Beratung vor dem Kauf
- Lieferung, Einrichtung und Schulung vor Ort
- Kauf, Miete oder Robot-as-a-Service
- Service und Ansprechpartner in DACH
Ausführungen & Listenpreise
| Ausführung | Listenpreis |
|---|---|
| ATOM-W EDU | 75.000 € zzgl. MwSt. |
| ATOM-W Standard | 59.000 € zzgl. MwSt. |
Beschreibung & technische Daten
Dobot ATOM-W: Der radgeführte Humanoid für industrielle KI-Performance und flexible Automation
Der Dobot ATOM-W ist eine hochentwickelte, radgeführte Robotikplattform, die für anspruchsvolle KI-Forschungsanwendungen und den mobilen Industrieeinsatz konzipiert wurde. Basierend auf den offiziellen Datenblatt-Spezifikationen vereint das System bionische Doppelarme mit hochpräziser Kraftregelung und eine agile, autonome Mobilität. Dank integrierter VLA-Architektur (Vision-Language-Action), hoher On-Device-Rechenleistung und einem immersiven Datenerfassungs-Set lässt sich der ATOM-W nahtlos in komplexe Arbeitsumgebungen integrieren und kontinuierlich an neue Aufgaben anpassen.
Highlights der Dobot ATOM-W Basis-Plattform
- Industrielle Doppelarm-Kinematik: Zwei bionische Arme mit jeweils 7 Freiheitsgraden (7-DOF) bieten eine herausragende Wiederholgenauigkeit von ±0,05 mm bei einer Armspannweite von 600 mm.
- Autonome Mobilität & Navigation: Die radgeführte Chassis-Basis mit LiDAR-Navigation erreicht Geschwindigkeiten von bis zu 1,5 m/s und passiert mühelos Engpässe ab 500 mm Breite.
- Umfassende Perzeption: Ausgestattet mit Tiefen- und HD-Binokularkameras am Kopf sowie optionalen Kamera- und Kraft-Sensorik-Erweiterungen für Taille, Hände und Endeffektoren.
- High-Performance Offboard-AI: Integriertes Rechenmodul mit Intel i9 Prozessor (24 Kerne, 32 Threads) und Hochleistungs-GPU mit 41,15 TFLOPS Compute Power für Echtzeit-KI-Modelle.
Highlights der KI-Systeme & Datenerfassung
- Embodied AI & VLA-Architektur: Vorgefertigtes Vision-Language-Action Modell für autonomes Schlussfolgern, Industrie-Knowledge-Graphs und anpassbare Dialog-Personas.
- Immersives Daten-Kit: Unterstützung für ein VR-Datenerfassungs-Set sowie eine Embodied-Data-Toolchain zur einfachen Teleoperation und kontinuierlichen Selbst-Evolution der KI.
- Offenes Entwickler-Ökosystem: Sekundäre Software-Entwicklung wird über ein vollumfängliches SDK und eine dedizierte Companion App zur Datenverwaltung unterstützt.
Technische Spezifikationen der Dobot ATOM-W Plattform (Datenblatt)
| Eigenschaft | Details |
|---|---|
| Produktabmessungen (H × B × T) | 1785 × 500 × 500 mm |
| Gesamte Freiheitsgrade (DOF) | 20 DOF (ohne Roboterhände); Kopf: 2 DOF | Arme: 2 × 7 DOF | Taille: 4 DOF |
| Arm-Traglast & Reichweite | Single Arm Rated Payload: 3,5 kg | Armspanne: 600 mm (ohne Greifer) |
| Wiederholgenauigkeit | ±0,05 mm |
| Kopf- & Audiosensorik | 1x Tiefenkamera, 1x HD Binokularkamera | 360° Mikrofon-Array + 2x Lautsprecher |
| Fahrwerk & Akku | LiDAR-Navigation | Max. 1,5 m/s | Pos.-Genauigkeit: ±10 mm | Akku: 45 Ah |
| Rechenleistung (Computing) | Intel i9 (24 Kerne, 32 Threads) + High-Performance GPU (41,15 TFLOPS FP32 Compute Power) |
| Software & KI-Modelle | VLA Embodied Manipulation Model, VR Data Collection Kit, SDK für Sekundärentwicklung |
Optionale Sensor- & Endeffektormodule im Überblick
| Modul / Erweiterung | Spezifikation | Funktion & Einsatzbereich |
|---|---|---|
| Dexterous Hand (Optional) | 6 DOF je Hand | Bionische Handstruktur für anthropomorphes, hochsensibles Greifen |
| Kraft- / Drehmomentsensorik | 6-Achs Endeffektor | Ermöglicht nachgiebige, kraftgesteuerte Interaktion für Präzisionsmontagen |
| Erweiterte Hand-Vision | 2x Tiefenkamera | Nahfeld-3D-Erfassung direkt am Endeffektor für exakte Objektlokalisierung |
| Taillen-Vision (Optional) | 2x Tiefenkamera | Erweiterter Sichtbereich für Hindernisserkennung im Nahbereich der Fahrbasis |
Vorteil für Profis: Der Dobot ATOM-W schließt die Lücke zwischen hochentwickelter Labor-Forschung und robustem Industrieeinsatz. Mit seiner Kombination aus bionischer Doppelarm-Kinematik, immenser KI-Onboard-Rechenleistung und optionalen Kraft- sowie Vision-Sensoren bietet das System eine hochflexible Komplettlösung für autonome Manipulation, Teleoperation und zukunftsweisende KI-Entwicklung.
Herstellerangaben. Technische Änderungen und Irrtümer vorbehalten.
Weitere Details zum Dobot ATOM-W Serie
Präzise Doppelarm-Manipulation
Der DOBOT ATOM-W kombiniert eine autonome mobile Basis mit zwei präzisen 7-Achs-Roboterarmen. Jeder Arm erreicht eine Wiederholgenauigkeit von ±0,05 mm, eine Reichweite von rund 600 mm und eine Nenntraglast von 3,5 kg. Dadurch kann der Roboter Bauteile aufnehmen, ausrichten, transportieren und an unterschiedlichen Arbeitsstationen kontrolliert ablegen. Die bewegliche Taille erweitert den Arbeitsraum und unterstützt flexible Manipulationsaufgaben aus wechselnden Positionen.
KI-gestützte Robotikentwicklung
Integrierte KI für Embodied AI
Die leistungsfähige Rechenplattform des DOBOT ATOM-W bildet die Grundlage für KI-basierte Wahrnehmung, Entscheidungsfindung und Manipulation. Ein integriertes Vision-Language-Action-Modell verbindet visuelle Informationen, sprachliche Anweisungen und Roboterbewegungen zu durchgängigen Aufgabenabläufen. Über das verfügbare SDK, das VR-Datenerfassungs-Set und die Embodied-Data-Toolchain lassen sich eigene Anwendungen, Teleoperationslösungen und Robot-Learning-Projekte entwickeln.
Navigation und visuelle Umgebungserkennung
Mehrstufige Umfelderfassung
LiDAR-Navigation, Tiefenkamera und HD-Binokularkamera unterstützen den DOBOT ATOM-W bei der Orientierung, Objekterkennung und räumlichen Analyse seiner Umgebung. Die mobile Basis bewegt sich mit bis zu 1,5 m/s zwischen Arbeitsstationen und kann auch schmale Durchgänge ab etwa 500 mm Breite nutzen. Optional verfügbare Tiefenkameras an Händen und Taille erweitern die Nahfelderfassung für präzise Objektlokalisierung, Hinderniserkennung und autonome Manipulationsaufgaben.
DOBOT ATOM-W: Mobile humanoide Robotik für Industrie & Forschung
Der DOBOT ATOM-W ist eine radgeführte humanoide Robotikplattform für mobile Manipulation, Embodied AI und flexible Automatisierungsprojekte. Statt auf zweibeiniges Gehen setzt das System auf ein stabiles Fahrwerk und kombiniert diese Mobilität mit zwei präzisen 7-Achs-Roboterarmen, einer beweglichen Taille und umfassender visueller Wahrnehmung. Dadurch kann der Roboter zwischen Arbeitsstationen navigieren, Objekte lokalisieren und unterschiedliche Greif-, Transport- oder Übergabeaufgaben ausführen. Für Unternehmen, Hochschulen und Forschungseinrichtungen entsteht eine Plattform, die autonome Navigation, Doppelarm-Manipulation und KI-Entwicklung in einem System verbindet.
Radgeführter Humanoid für mobile Arbeitsprozesse
Die radbasierte Konstruktion macht den DOBOT ATOM-W besonders interessant für strukturierte Innenbereiche wie Produktionshallen, Labore, Entwicklungszentren und Logistikflächen. Die mobile Basis nutzt LiDAR-Navigation, erreicht laut Datenblatt bis zu 1,5 m/s und ist mit rund 500 mm Breite auch für vergleichsweise schmale Verkehrswege ausgelegt. Anders als ein stationärer Industrieroboter ist der mobile Humanoid nicht an eine einzelne Roboterzelle gebunden. Er kann unterschiedliche Stationen anfahren und dort jeweils neue Aufgaben übernehmen.
Präzise Doppelarm-Manipulation mit sieben Achsen je Arm
Der DOBOT ATOM-W verfügt über zwei 7-Achs-Roboterarme. Jeder Arm bietet eine angegebene Reichweite von rund 600 mm ohne Endeffektor, eine Nenntraglast von 3,5 kg und eine Wiederholgenauigkeit von ±0,05 mm. Die zusätzliche Achse gegenüber klassischen 6-Achs-Robotern erweitert die Bewegungsfreiheit und erleichtert das Arbeiten aus unterschiedlichen Winkeln. Gemeinsam mit der vierachsigen Taille kann der Roboter seinen Oberkörper flexibel ausrichten und den nutzbaren Arbeitsraum vergrößern.
Diese Kinematik unterstützt Aufgaben wie Greifen, Umorientieren, Einsetzen, Ablegen oder das koordinierte Arbeiten mit beiden Armen. Abhängig von der gewählten Konfiguration können Greifer, dextere Roboterhände, Kraft-Drehmoment-Sensoren oder zusätzliche Kameras ergänzt werden. Ein standardisierter Greifer kann bei wiederkehrenden Bauteilen besonders effizient sein, während Roboterhände mehr Flexibilität bei wechselnden Formen und menschenähnlichen Bedienhandlungen ermöglichen.
Visuelle Wahrnehmung für Navigation und Objektlokalisierung
Für autonome Aufgaben muss der Roboter nicht nur fahren und greifen, sondern seine Umgebung zuverlässig erfassen. Zur Plattform gehören eine Tiefenkamera und eine HD-Binokularkamera am Kopf. Ergänzend stehen ein 360-Grad-Mikrofon-Array und zwei Lautsprecher für akustische Interaktionen zur Verfügung. Optionale Tiefenkameras an Händen oder Taille können die Nahfelderfassung erweitern und Objekte direkt im Greifbereich genauer erfassen.
Diese Sensorarchitektur bildet die Grundlage für räumliche Orientierung, Objekterkennung und die Vorbereitung von Greifbewegungen. In einer realen Anwendung müssen jedoch Beleuchtung, reflektierende Oberflächen, verdeckte Bauteile, Behältergeometrien und mögliche Störkonturen berücksichtigt werden. Ein sauber geplanter Proof of Concept zeigt, ob Kameraaufbau, Greifstrategie und Arbeitsumgebung unter realistischen Bedingungen zuverlässig zusammenspielen.
Embodied AI, VLA und Robot Learning
Der ATOM-W ist nicht nur als mobile Automatisierungsplattform, sondern auch für Embodied-AI- und Robot-Learning-Projekte konzipiert. Eine integrierte Rechenplattform mit Intel-i9-Prozessor und leistungsfähiger GPU stellt Ressourcen für Bildverarbeitung und KI-Modelle bereit. Das Vision-Language-Action-Konzept verbindet visuelle Wahrnehmung, Aufgabenbeschreibungen und physische Roboteraktionen zu durchgängigen Abläufen.
Einsatz in Industrie, Labor und Forschung
In der Industrie eignet sich der DOBOT ATOM-W vor allem für Pilotprojekte und flexible Aufgaben, bei denen mehrere Stationen, wechselnde Bauteile oder menschlich gestaltete Arbeitsbereiche einbezogen werden. Denkbar sind Materialtransport, Kitting, Bauteilsortierung, Bestückung, leichte Montage, Prüfaufgaben oder das Bedienen standardisierter Elemente. Bei hohen Taktzeiten, schweren Lasten oder vollständig konstanten Abläufen können spezialisierte Anlagen wirtschaftlicher sein. Der Mehrwert des ATOM-W liegt vor allem in der Kombination unterschiedlicher Fähigkeiten innerhalb einer mobilen Plattform.
Wann ist der ATOM-W einem klassischen Cobot überlegen?
Ein klassischer Cobot ist häufig die bessere Wahl, wenn eine klar definierte Aufgabe dauerhaft an einer festen Station ausgeführt wird. Der ATOM-W wird insbesondere dann interessant, wenn Mobilität, zweiarmiges Arbeiten, wechselnde Einsatzorte und KI-basierte Wahrnehmung miteinander kombiniert werden sollen. Er kann beispielsweise Material an einem Regal aufnehmen, zu einer Montagestation transportieren und dort eine weitere Manipulationsaufgabe ausführen.
Integration, Sicherheit und Projektplanung
Vor dem Kauf des DOBOT ATOM-W sollten Einsatzbereich, Objektgewicht, Greifpunkte, Stationslayout, Fahrwege, Lade- oder Dockingkonzept, Kommunikationsschnittstellen und Sicherheitsanforderungen definiert werden. Auch Kameraeinsatz, Datenschutz, Not-Halt, Geschwindigkeiten und Abstände zu Personen müssen in die Risikobeurteilung einfließen. Die tatsächlich erreichbare Prozessleistung hängt zudem von Endeffektor, Software, Sensorik und Qualität der verfügbaren Trainings- und Prozessdaten ab.
Häufige Fragen zum Dobot ATOM-W Serie
Was ist der DOBOT ATOM-W?
Der DOBOT ATOM-W ist ein radgeführter humanoider Roboter für mobile Manipulation, industrielle Automation und Embodied-AI-Forschung. Er kombiniert eine autonome Fahrplattform mit zwei 7-Achs-Roboterarmen, einer beweglichen Taille, visueller Umgebungserfassung und leistungsfähiger KI-Rechenhardware.
Für welche Einsatzbereiche eignet sich der DOBOT ATOM-W?
Der DOBOT ATOM-W eignet sich für Intralogistik, Materialbereitstellung, Bauteilsortierung, Pick-and-Place, Maschinenbeschickung, mobile Montage, Laborautomation sowie Forschung und Lehre. DOBOT demonstrierte den Roboter unter anderem beim Greifen, Sortieren, Transportieren sowie Be- und Entladen von Automobilkomponenten.
Welche Vorteile bietet das radgeführte Fahrwerk des DOBOT ATOM-W?
Das radgeführte Fahrwerk ermöglicht eine stabile und effiziente Fortbewegung auf ebenen Böden in Produktionshallen, Laboren und Logistikbereichen. Die LiDAR-basierte Navigation unterstützt das selbstständige Anfahren verschiedener Arbeitsstationen. Mit einer Breite von rund 500 mm kann sich der Roboter auch durch vergleichsweise schmale Durchgänge bewegen.
Wie präzise arbeiten die Roboterarme des DOBOT ATOM-W?
Die beiden 7-Achs-Roboterarme erreichen eine angegebene Wiederholgenauigkeit von ±0,05 mm. Jeder Arm bietet eine Reichweite von rund 600 mm ohne Endeffektor und eine Nenntraglast von 3,5 kg. Dadurch eignet sich der ATOM-W für präzises Greifen, Ausrichten, Einsetzen und Ablegen von Bauteilen.
Welche Sensoren besitzt der DOBOT ATOM-W?
Die Basisplattform verfügt über eine Tiefenkamera, eine HD-Binokularkamera, ein Mikrofon-Array und zwei Lautsprecher. Diese Sensorik unterstützt räumliche Wahrnehmung, Objekterkennung, Navigation und Mensch-Roboter-Interaktion. Optional können zusätzliche Tiefenkameras an den Händen und im Bereich der Taille ergänzt werden.
Sind dextere Roboterhände beim DOBOT ATOM-W enthalten?
Dextere Roboterhände gehören nicht grundsätzlich zur Basisplattform und sind von der gewählten Konfiguration abhängig. Optional stehen Roboterhände mit jeweils sechs Freiheitsgraden zur Verfügung. Zusätzlich können Kraft-Drehmoment-Sensoren und handmontierte Tiefenkameras für feinfühlige Greif- und Montageaufgaben integriert werden.
Wie viele Freiheitsgrade besitzt der DOBOT ATOM-W?
Die Basisplattform besitzt ohne Roboterhände insgesamt 20 Freiheitsgrade. Davon entfallen zwei auf den Kopf, jeweils sieben auf die beiden Roboterarme und vier auf die bewegliche Taille. Optionale dextere Hände erweitern die Bewegungsmöglichkeiten abhängig von der gewählten Ausstattung.
Was bedeutet Embodied AI beim DOBOT ATOM-W?
Embodied AI bezeichnet die Verbindung von künstlicher Intelligenz mit einem Roboter, der seine Umgebung wahrnimmt und darin physisch handelt. Beim DOBOT ATOM-W können visuelle Informationen, Aufgabenanweisungen, Navigation und Manipulation miteinander kombiniert werden. Das integrierte Vision-Language-Action-Modell bildet eine Grundlage für autonome und lernfähige Aufgabenabläufe.
Ähnliche Modelle
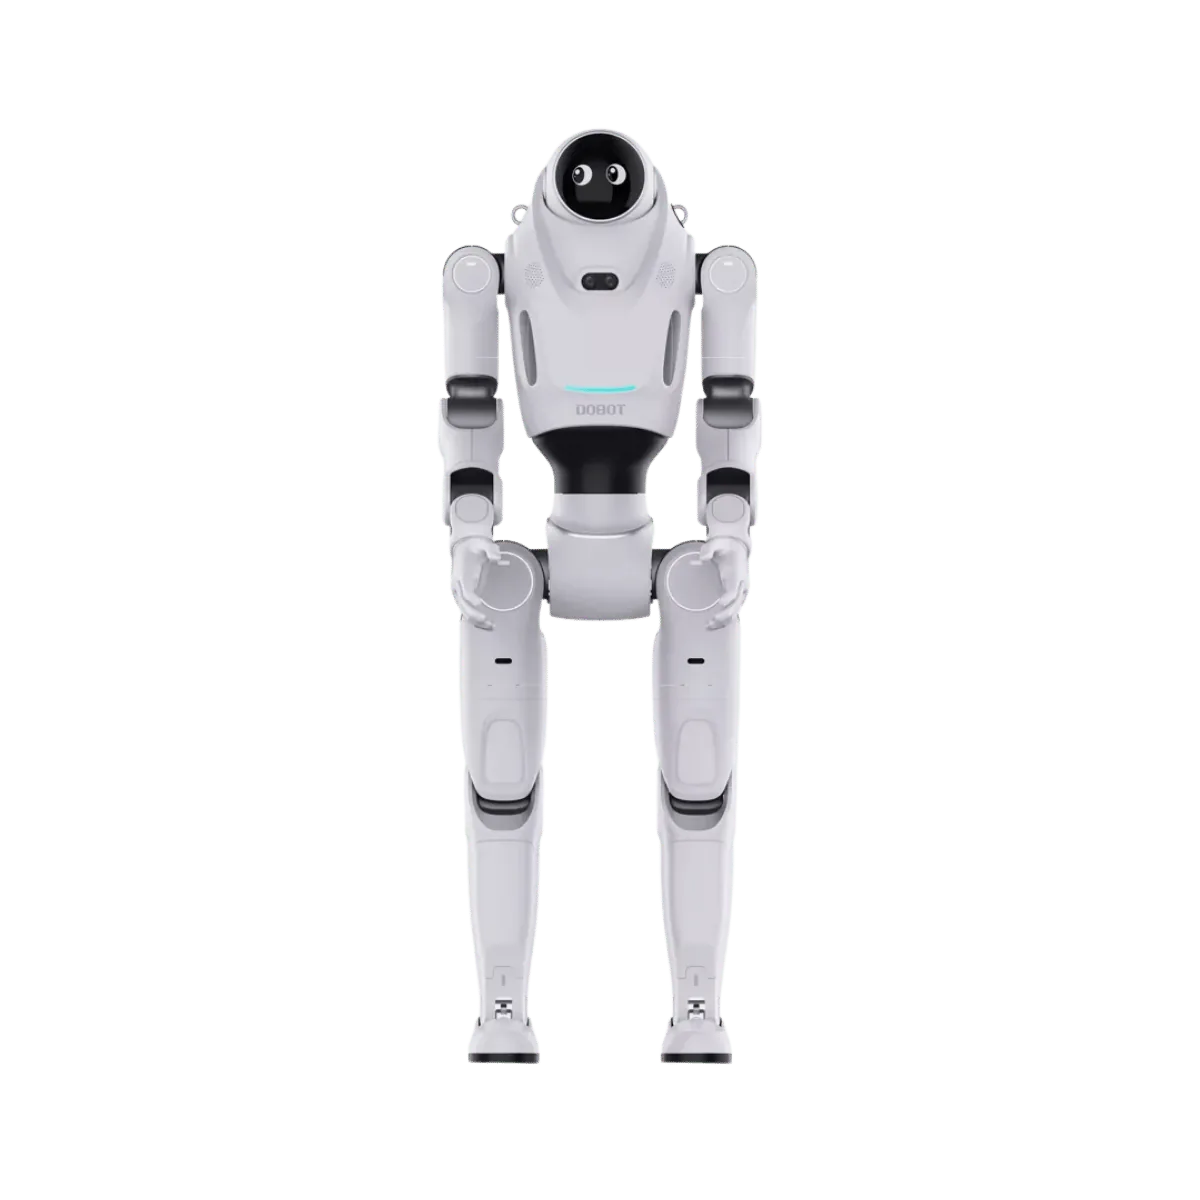
DOBOT LUMO L1 Humanoider Roboter
Der DOBOT LUMO L1 vereint bahnbrechende emotionale Intelligenz, proaktive räumliche Wahrnehmung und kontinuierliche Lernfähigkeit in einem hochflexiblen humanoiden Roboter.
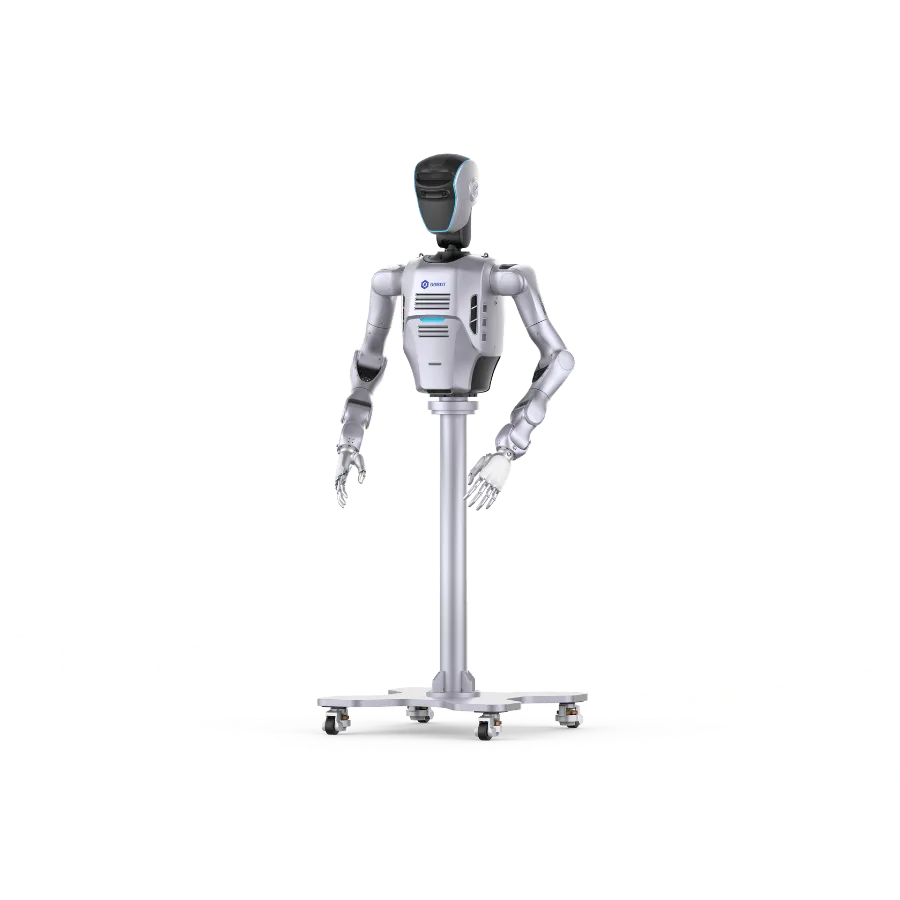
Dobot Atom Data Collection Version
Höhe: ca. 1,65 m
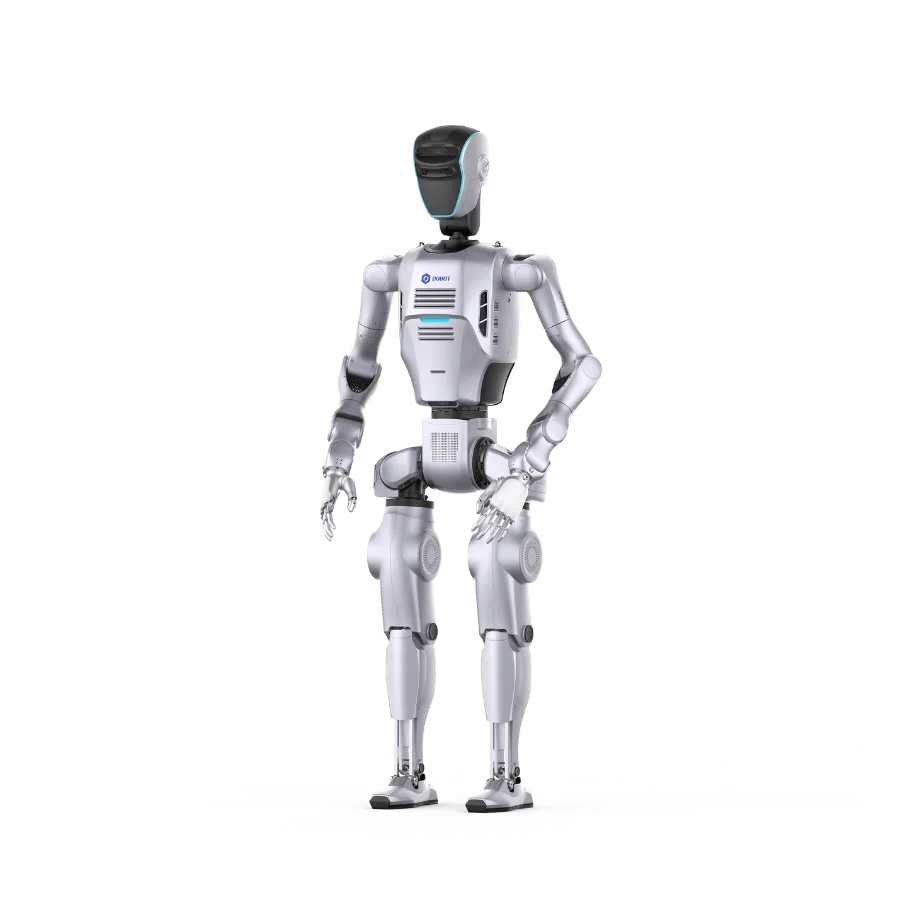
Dobot Atom Max Version
Der Dobot ATOM Max ist ein humanoider KI-Forschungsroboter von Dobot für fortgeschrittene Robotik-, Industrie- und Embodied-AI-Anwendungen.
Passt der Dobot ATOM-W Serie zu Ihrem Betrieb?
Wir prüfen Fläche, Wege und Abläufe und sagen Ihnen ehrlich, ob dieses Modell passt oder ein anderes besser geeignet ist.
- Herstellerunabhängige Empfehlung
- Kauf, Miete oder Robot-as-a-Service
- Auf Wunsch Vorführung vor Ort