
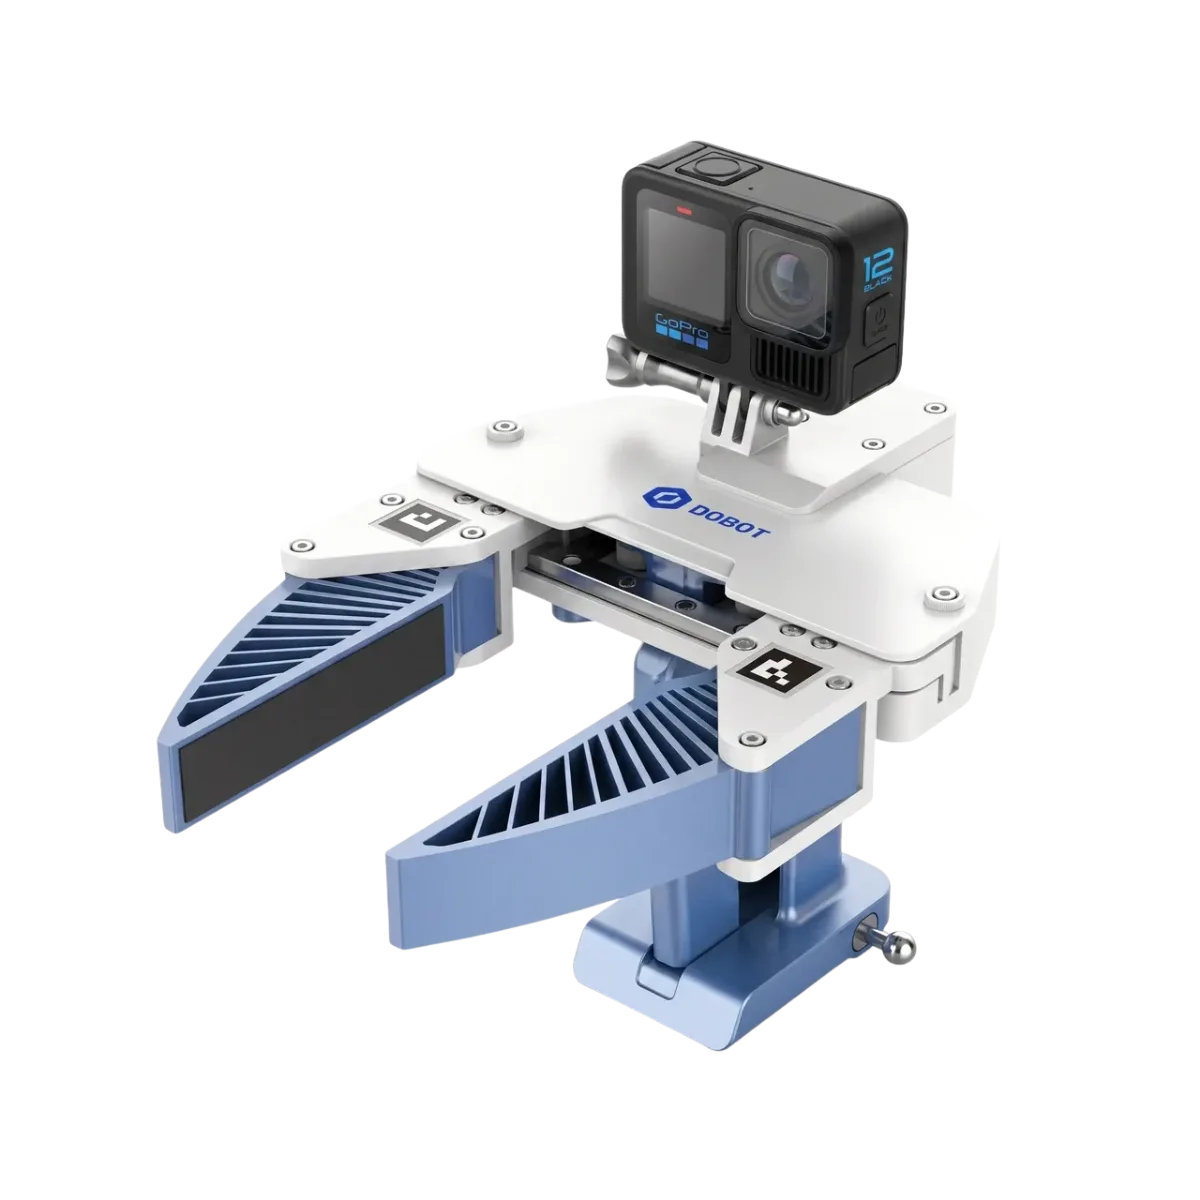
Dobot Pocket Go
Der Dobot Pocket Go ist das ultimative mobile System zur Erfassung hochpräziser, multimodaler Demonstrationstypen für fortschrittliches Imitationslernen.
- Herstellerunabhängige Beratung vor dem Kauf
- Lieferung, Einrichtung und Schulung vor Ort
- Kauf, Miete oder Robot-as-a-Service
- Service und Ansprechpartner in DACH
Beschreibung & technische Daten
Dobot Pocket Go: Die portable Datenplattform für rasantes Imitationslernen in der Robotik
Der Dobot Pocket Go ist das ultimative mobile System zur Erfassung hochpräziser, multimodaler Demonstrationstypen für fortschrittliches Imitationslernen. Entwickelt für KI-Entwickler, Forschungseinrichtungen und Robotik-Ingenieure, ermöglicht die tragbare Plattform eine schnelle und flexible Datengenerierung direkt in realen Einsatzszenarien. Durch das Zusammenspiel aus hochauflösender Optik, Visual-Inertial-SLAM und einem durchgängigen Software-Stack beschleunigt der Pocket Go das Training robuster KI-Roboter-Modelle signifikant.
Highlights der Dobot Pocket Go Standard-Erfassungseinheit
- Tragbare Greifer-Kits: Flexibel nutzbar als Handheld-Einheit oder direkt am Roboterarm montierbar für Traglasten bis zu 2 kg.
- Hochauflösende Kamera-Perzeption: GoPro-Kamerasystem mit 5.3K bei 60 fps, 155° Ultraweitwinkel (FOV) und HyperSmooth 6.0 Bildstabilisierung für glasklare visuelle Daten.
- Visual-Inertial SLAM (ORB-SLAM3): Bietet hochpräzises 6D-Pose-Tracking für eine exakte räumliche Erfassung aller Bewegungsabläufe.
- Skalierbare Datenerfassung: Leistungsstarke Plattform-Architektur, die die Aufzeichnung von bis zu 4.000 Demonstrationen pro Tag problemlos unterstützt.
- Vollständiger Software-Stack: Nahtloser Workflow von der reinen Datenerfassung über die Kalibrierung bis hin zum Modelltraining und Deployment.
Highlights des optionalen Mini AI Edge Computers
- Kompakte Spitzenleistung: Ausgestattet mit leistungsstarkem Intel i9 Prozessor für anspruchsvollste Rechenoperationen auf kleinstem Raum.
- Dedizierte GPU-Power: NVIDIA RTX Grafikkarte mit mindestens 11 GB VRAM für lückenloses Edge-Training und schnelle Modellinferenz direkt vor Ort.
- Autonome Edge-Architektur: Ermöglicht die lokale Validierung und das Feintuning von KI-Modellen ohne ständige Cloud-Anbindung.
Technische Spezifikationen der Dobot Pocket Go Standard-Plattform
| Eigenschaft | Details |
|---|---|
| Greifer-Konfiguration | Handheld- & Arm-Montage-Kits |
| Maximale Traglast (Payload) | ≤ 2 kg |
| Kamerasystem & Auflösung | GoPro 5.3K @ 60fps | 155° Sichtfeld (FOV) | HyperSmooth 6.0 |
| Tracking-Verfahren | Visual-Inertial SLAM (ORB-SLAM3) für 6D-Pose-Tracking |
| Datenerfassungskapazität | Bis zu 4.000 Demonstrationen / Tag |
| Software-Ökosystem | Integrierter End-to-End Stack (Datenerfassung → Kalibrierung → Training → Deployment) |
Technische Spezifikationen der optionalen Erweiterungen
| Komponente | Details |
|---|---|
| Optionale Recheneinheit | Mini AI Computer |
| Prozessor (CPU) | Intel Core i9 High-Performance Prozessor |
| Grafikkarte (GPU) | NVIDIA RTX GPU mit ≥ 11 GB VRAM für Edge-Training und Inferenz |
Vorteil für Profis: Der Dobot Pocket Go löst den Engpass bei der Beschaffung hochwertiger Trainingsdaten für KI-Roboter. Mit seiner Kombination aus mobilem Handheld-Design, erstklassiger SLAM-6D-Erfassung und durchgängigem Software-Workflow senken Sie den Entwicklungsaufwand für Imitationslernen drastisch und bringen autonome Roboter-Fähigkeiten schneller in die Praxis.
Herstellerangaben. Technische Änderungen und Irrtümer vorbehalten.
Weitere Details zum Dobot Pocket Go
Mobile Datenerfassung direkt in realen Anwendungsszenarien
Das Pocket Go Handheld-Kit wiegt nur 0,93 kg und ermöglicht die direkte manuelle Demonstration robotischer Greif- und Manipulationsaufgaben. Mit einer Greiföffnung von 73,5 ± 1,5 mm, 100 mm effektiver Greiftiefe und bis zu 2 kg Greifgewicht lassen sich zahlreiche Alltags- und Industrieobjekte direkt in ihrer späteren Einsatzumgebung erfassen.
5,3K-Kamera · 155° Sichtfeld · integrierte IMU
Hochauflösende Perzeption für räumlich präzise Demonstrationsdaten
Eine GoPro Hero 12 erfasst die Demonstration mit bis zu 5,3K bei 60 fps und einem Sichtfeld von 155°. Gemeinsam mit der integrierten IMU und ORB-SLAM3 entsteht ein visuell-inertiales 6D-Pose-Tracking, das Bewegungsabläufe räumlich erfasst und automatisch verwertbare Trajektoriendaten für das Robot Learning erzeugt.
Bis zu 4.000 Demonstrationen pro Tag
Skalierbare Datenerfassung für datenintensive Robotikprojekte
Das portable Handheld-Konzept ist auf eine schnelle Erfassung großer Demonstrationsmengen ausgelegt. Unter den angegebenen Workflow-Bedingungen sind bis zu 4.000 Demonstrationsdatensätze pro Betriebstag möglich. Dadurch lassen sich Trainingsdatensätze für unterschiedliche Objekte, Positionen, Umgebungen und Aufgabenvarianten deutlich effizienter aufbauen.
Datenerfassung · Training · Deployment
Durchgängiger Workflow vom Menschen bis zum Roboter
Pocket Go kombiniert Handheld-Greifer, robotermontierbaren Endeffektor und einen vollständigen Software-Stack für Datenerfassung, Kalibrierung, Trajektorienverarbeitung, Modelltraining und Deployment. Trainierte Manipulationsfähigkeiten können anschließend auf kompatiblen DOBOT Nova- und CR-Roboterarmen ausgeführt werden. Für lokales Training und Inferenz steht optional ein leistungsfähiger Mini AI Computer zur Verfügung.
DOBOT Pocket Go für Embodied AI & Imitationslernen
DOBOT Pocket Go: Portable Datenerfassung für Robot Learning
Der DOBOT Pocket Go ist eine portable Datenerfassungsplattform für Embodied AI, Imitationslernen und die Entwicklung autonomer Manipulationsfähigkeiten. Statt Bewegungsabläufe ausschließlich in Simulationen oder über aufwendige Teleoperationssysteme zu erzeugen, können Entwickler eine gewünschte Aufgabe direkt mit einem handgeführten Greifer demonstrieren. Kamera, IMU und visuell-inertiales Tracking zeichnen dabei die relevanten Bewegungs- und Umgebungsinformationen auf. Aus diesen Demonstrationen entstehen Trainingsdaten, die anschließend zur Entwicklung robotischer Manipulationsmodelle genutzt werden können.
Damit richtet sich Pocket Go vor allem an Robotikunternehmen, KI-Entwickler, Hochschulen und Forschungsabteilungen, die schnell hochwertige Daten für reale Greif-, Sortier-, Montage- oder Handlingaufgaben erzeugen möchten.
Menschliche Demonstrationen statt aufwendiger Roboterprogrammierung
Beim Imitationslernen wird eine Aufgabe zunächst von einem Menschen vorgemacht. Mit Pocket Go führt der Anwender den kompakten Handheld-Greifer direkt durch den gewünschten Bewegungsablauf. Das kann beispielsweise das Aufnehmen eines Objekts, das Umsetzen zwischen zwei Behältern, das Sortieren unterschiedlicher Komponenten oder ein kontrollierter Einsetzvorgang sein.
Das Handheld-Kit wiegt 0,93 kg und bietet eine Greiföffnung von 73,5 ± 1,5 mm sowie 100 mm effektive Greiftiefe. Objekte bis 2 kg können innerhalb der angegebenen Greifparameter gehandhabt werden. Dadurch lassen sich viele realistische Demonstrationen durchführen, ohne zuerst einen vollständigen Roboterarbeitsplatz programmieren zu müssen.
5,3K-Kamera und visuell-inertiales 6D-Pose-Tracking
Ein zentraler Bestandteil des Systems ist die GoPro Hero 12. Die Kamera bietet ein Sichtfeld von 155° und Aufnahmen mit bis zu 5,3K bei 60 Bildern pro Sekunde. HyperSmooth 6.0 unterstützt stabile Videodaten auch bei dynamischen Bewegungsabläufen.
Zusätzlich werden Kameradaten und Informationen der integrierten IMU über ORB-SLAM3 verarbeitet. Das visuell-inertiale SLAM-Verfahren rekonstruiert die räumliche Bewegung als 6D-Pose mit Position und Orientierung. Dadurch entstehen zu jeder Demonstration nicht nur Videosequenzen, sondern auch räumlich nutzbare Trajektorieninformationen für nachgelagerte Trainingsprozesse.
Bis zu 4.000 Demonstrationen pro Betriebstag
Für moderne Embodied-AI-Projekte wird häufig eine große Anzahl unterschiedlicher Demonstrationen benötigt. Ein Modell soll eine Aufgabe nicht nur unter einer einzigen idealen Bedingung beherrschen, sondern auch mit veränderten Objektpositionen, Greifpunkten und Umgebungssituationen umgehen können.
Pocket Go ist deshalb auf eine hohe Erfassungsgeschwindigkeit ausgelegt. Die Plattform unterstützt laut Produktspezifikation bis zu 4.000 Demonstrationsdatensätze pro Betriebstag. Der tatsächliche Durchsatz hängt von der jeweiligen Aufgabe und der Dauer einer Demonstration ab.
Durch die portable Erfassung können Varianten direkt dort aufgenommen werden, wo sie später relevant sind. Das erleichtert den Aufbau umfangreicher Datensätze für Pick-and-Place, Sortierung, Haushaltsmanipulation, Serviceaufgaben oder industrielle Montage.
Vom Handheld-Greifer zum Roboterarm
Zum Pocket-Go-Konzept gehören ein Handheld-Greifer für die menschliche Demonstration und ein separates Endeffektor-Greifer-Kit für den Einsatz am Roboterarm. Das robotermontierte Kit wiegt 1,58 kg und besitzt ebenfalls eine Greiföffnung von 73,5 ± 1,5 mm sowie 100 mm Greiftiefe. Der angegebene Objektgrößenbereich liegt bei 5 bis 75 mm.
End-to-End-Workflow für Training und Deployment
Pocket Go endet nicht bei der Aufnahme von Videos. Zum Plattformkonzept gehört ein Software-Stack für Datenerfassung, Kalibrierung, SLAM-Trajektorienverarbeitung, Modelltraining und Deployment. Zusätzlich stehen ein SDK und eine Docker-basierte Entwicklungsumgebung für individuelle Forschungs- und Integrationsprojekte zur Verfügung.
Die veröffentlichten Systemanforderungen nennen Ubuntu 20.04 beziehungsweise 23.10. Für Modelltraining werden mindestens 11 GB GPU-VRAM angegeben; für die Inferenz mindestens 2 GB. Als optionale lokale Recheneinheit steht ein Mini AI Computer mit Intel Core i9, NVIDIA RTX GPU, 64 GB DDR5 und 2 TB SSD zur Verfügung.
Embodied AI für Forschung und Hochschulen
Für Hochschulen eröffnet Pocket Go einen praxisnahen Zugang zu Themen wie Imitationslernen, Computer Vision, SLAM, Diffusion Models, Robot Learning und autonomer Manipulation. Studierende können den kompletten Prozess vom Aufzeichnen menschlicher Demonstrationen über Datenaufbereitung und Training bis zur Ausführung am realen Roboter untersuchen.
DOBOT Pocket Go für eigene Robot-Learning-Projekte einsetzen
Vor Projektstart sollten Zielaufgabe, verwendete Objekte, gewünschter Roboterarm, benötigte Demonstrationsmenge und verfügbare Rechenleistung definiert werden. Besonders bei Imitationslernen entscheidet die Qualität und Vielfalt der Trainingsdaten darüber, wie zuverlässig ein Modell später mit unterschiedlichen Situationen umgehen kann.
Häufige Fragen zum Dobot Pocket Go
Was ist der DOBOT Pocket Go?
Der DOBOT Pocket Go ist eine portable Datenerfassungsplattform für Embodied AI, Robot Learning und Imitationslernen. Menschlich ausgeführte Greif- und Manipulationsaufgaben werden mit Kamera-, IMU- und 6D-Pose-Daten aufgezeichnet und anschließend als Trainingsdaten für lernende Robotermodelle genutzt.
Wie funktioniert das Imitationslernen mit DOBOT Pocket Go?
Ein Anwender führt die gewünschte Aufgabe mit dem Pocket Go Handheld-Greifer manuell aus. Kamera und IMU erfassen dabei Umgebung und Bewegung, während ORB-SLAM3 die räumliche 6D-Pose rekonstruiert. Die aufgezeichneten Demonstrationen werden anschließend verarbeitet, zum Training eines Manipulationsmodells genutzt und auf einem kompatiblen Roboterarm ausgeführt.
Welche Daten erfasst der DOBOT Pocket Go?
Pocket Go kombiniert hochauflösende Videodaten mit inertialen Bewegungsinformationen und visuell-inertialem 6D-Pose-Tracking. Dadurch werden nicht nur Kamerabilder, sondern auch räumliche Bewegungsverläufe der Demonstration erfasst, die für das Training robotischer Manipulationsmodelle genutzt werden können.
Welche Kamera verwendet der DOBOT Pocket Go?
Das System nutzt eine GoPro Hero 12 mit 1/1,9-Zoll-CMOS-Sensor, 155° Sichtfeld und HyperSmooth 6.0. Unterstützt werden unter anderem Videoaufnahmen mit 5,3K bei 60 fps. Die integrierte IMU liefert zusätzlich Bewegungsinformationen für das visuell-inertiale Tracking.
Wie viele Demonstrationen können mit Pocket Go erfasst werden?
Die Plattform ist laut Produktspezifikation für bis zu 4.000 Demonstrationsdatensätze pro Betriebstag ausgelegt. Der tatsächlich erreichbare Durchsatz hängt von Aufgabe, Demonstrationsdauer, Objektwechseln, Versuchsaufbau und organisatorischem Workflow ab.
Welche Objekte kann der Pocket Go Greifer handhaben?
Das Handheld-Kit besitzt eine Standardöffnung von 73,5 ± 1,5 mm, eine effektive Greiftiefe von 100 mm und ist für ein maximales Greifgewicht von bis zu 2 kg ausgelegt. Beim robotermontierten Endeffektor wird zusätzlich ein Objektgrößenbereich von etwa 5 bis 75 mm angegeben.
Was ist der Unterschied zwischen Handheld- und Roboter-Endeffektor-Kit?
Das 0,93 kg schwere Handheld-Kit wird vom Menschen geführt und dient zur Aufnahme der Demonstrationen. Das 1,58 kg schwere Endeffektor-Kit wird anschließend an einem kompatiblen DOBOT Roboterarm eingesetzt, damit gelernte Manipulationsaufgaben mit einem vergleichbaren Greif- und Kamerakonzept autonom ausgeführt werden können.
Mit welchen Roboterarmen ist DOBOT Pocket Go kompatibel?
Pocket Go ist für kompatible Roboterarme der DOBOT Nova- und CR-Serie ausgelegt. Die Produktunterlagen nennen insbesondere Nova 2, Nova 5, CR3, CR5 und CR7 für den mobilen Aufbau. Der benötigte Roboterarm ist nicht Bestandteil der Standard-Datenerfassungsplattform und muss passend zum Projekt ausgewählt werden.
Ähnliche Modelle
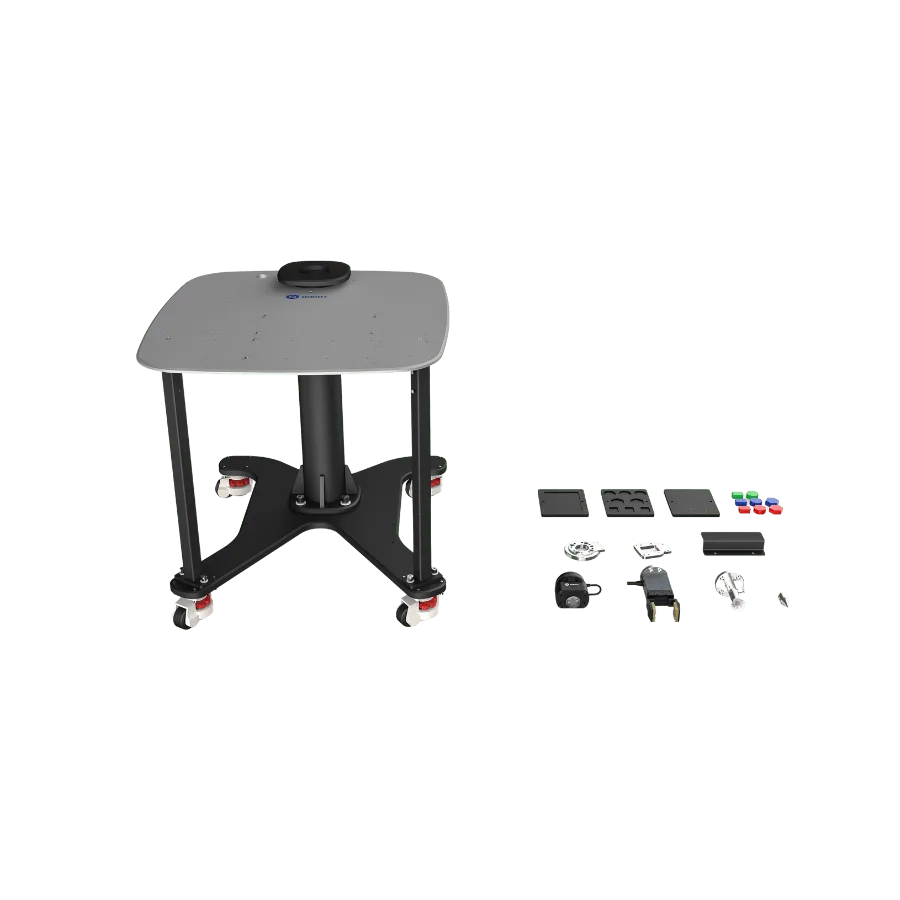
Dobot CRA Ausbildungspaket für Einsteiger
Das Dobot CR5A Ausbildungspaket richtet sich an Einsteiger, Auszubildende und Lehrende, die in die Welt der Robotik einsteigen wollen.
Dobot Kollaborative Roboter-Universal-Schulungsplattform
Die Dobot Universal-Schulungsplattform ist eine kompakte, modulare Trainingsstation für die Modelle MG400, Magician E6 und CR3 . Ideal für Ausbildung, Laborumgebungen und praxisnahe Roboterschulungen.
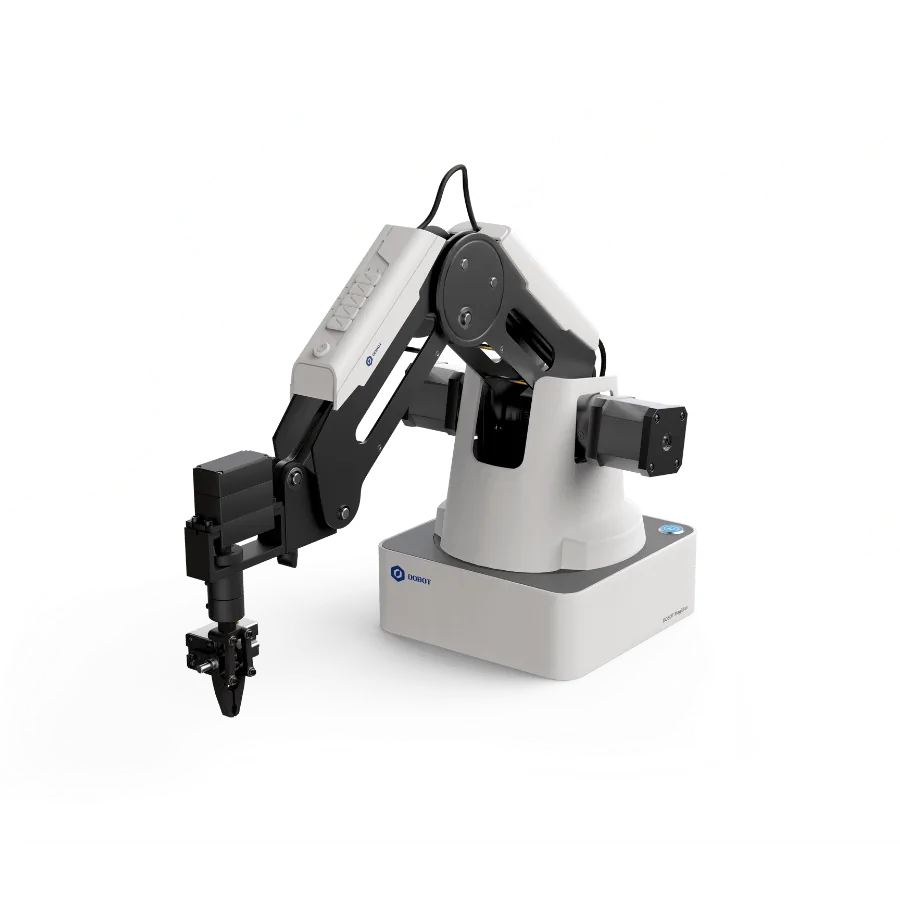
Dobot Magician
Der Dobot Magician Educational ist ein kompakter 4-Achs-Desktop-Roboterarm von Dobot für Bildung, Training und Forschung.
Passt der Dobot Pocket Go zu Ihrem Betrieb?
Wir prüfen Fläche, Wege und Abläufe und sagen Ihnen ehrlich, ob dieses Modell passt oder ein anderes besser geeignet ist.
- Herstellerunabhängige Empfehlung
- Kauf, Miete oder Robot-as-a-Service
- Auf Wunsch Vorführung vor Ort