
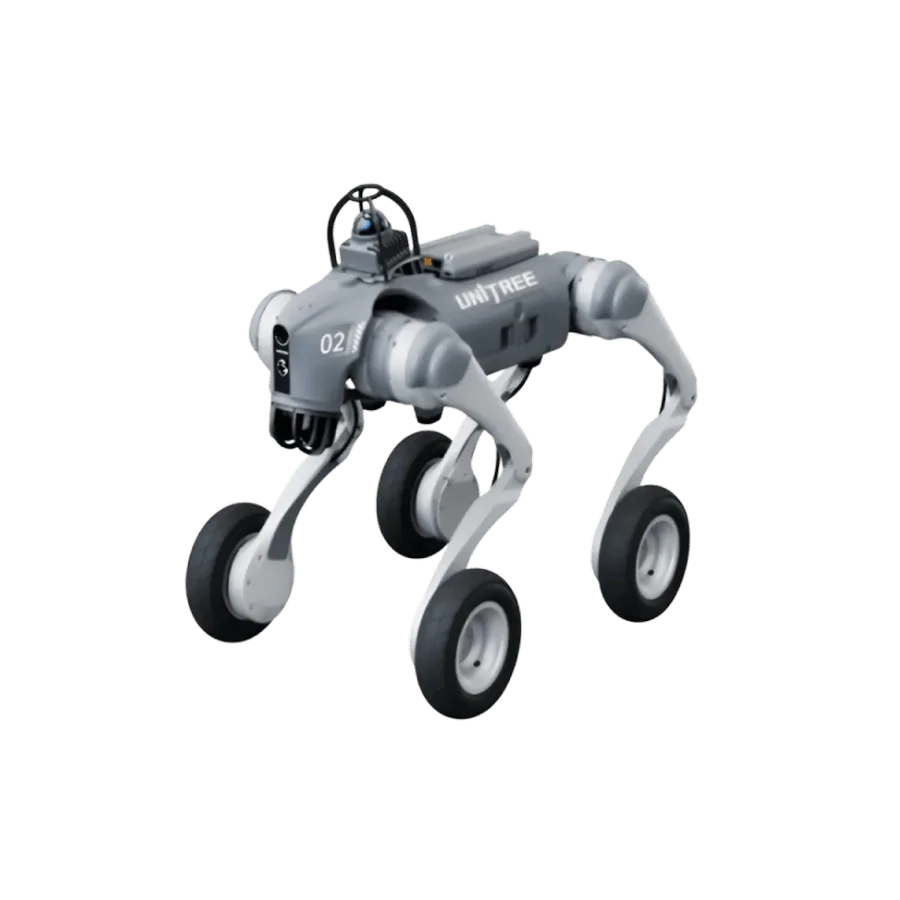
Unitree Go2W EDU Roboterhund
Der Unitree Go2W EDU ist ein hybrider Roboterhund von Unitree, der vierbeinige Beweglichkeit mit effizienter Radmobilität kombiniert.
- Herstellerunabhängige Beratung vor dem Kauf
- Lieferung, Einrichtung und Schulung vor Ort
- Kauf, Miete oder Robot-as-a-Service
- Service und Ansprechpartner in DACH
Ausführungen & Listenpreise
| Ausführung | Listenpreis |
|---|---|
| EDU Plus | 17.000 € zzgl. MwSt. |
| EDU Plus-Mid | 21.978 € zzgl. MwSt. |
| EDU Plus-XT | 20.500 € zzgl. MwSt. |
Weitere Details zum Unitree Go2W EDU Roboterhund
Go2W EDU Versionen
Go2W Edu Plus
(40-100 Tops Computing)
Go2 Edu Plus-Mid
(Mid-360 LiDAR)
Go2 Edu Plus-XT
(XT16 LiDAR)
Produktspezifikation
Unitree Go2W EDU Plus
Abmessungen: 540 × 440 × 617 mm
Gewicht: 53 kg
Schrubbbreite: 330 mm
Steigfähigkeit: 5,2 %
Max. Fahrgeschwindigkeit: 0,8 m/s
Minimale Durchgangsbreite: 600 mm
Mindest-Wendekreis: 750 mm
Akku: 40 Ah LiFePO₄ (24 V)
Laufzeit: 4 – 4,5 h (Schrubben)
Ladezeit: ca. 2 h
Sensorik: 6× LiDAR & 1 Kamera (erweiterte 360°-Erfassung)
Rechenmodul: NVIDIA Jetson Orin NX (100 TOPS)
Unitree Go2W EDU Plus-Mid
Abmessungen: 540 × 440 × 617 mm
Gewicht: 53 kg
Schrubbbreite: 330 mm
Steigfähigkeit: 5,2 %
Max. Fahrgeschwindigkeit: 0,8 m/s
Minimale Durchgangsbreite: 600 mm
Mindest-Wendekreis: 750 mm
Akku: 40 Ah LiFePO₄ (24 V)
Laufzeit: 4 – 4,5 h (Schrubben)
Ladezeit: ca. 2 h
Sensorik: 6× LiDAR (Mid-360 3D LiDAR) & 1 Kamera
Rechenmodul: NVIDIA Jetson Orin NX (100 TOPS)
Unitree Go2W EDU Plus-XT
Abmessungen: 540 × 440 × 617 mm
Gewicht: 53 kg
Schrubbbreite: 330 mm
Steigfähigkeit: 5,2 %
Max. Fahrgeschwindigkeit: 0,8 m/s
Minimale Durchgangsbreite: 600 mm
Mindest-Wendekreis: 750 mm
Akku: 40 Ah LiFePO₄ (24 V)
Laufzeit: 4 – 4,5 h (Schrubben)
Ladezeit: ca. 2 h
Sensorik: 6× LiDAR (Hesai XT16) & 1 Kamera
Rechenmodul: NVIDIA Jetson Orin NX (100 TOPS)
Intelligente Mobilität mit KI-Unterstützung
Der Unitree Go2W kombiniert modernste KI-gestützte Bewegungssteuerung mit präziser Sensorik. Durch seine 6 LiDAR-Sensoren und eine Tiefenkamera erkennt der Roboterhund seine Umgebung in Echtzeit und reagiert dynamisch auf Hindernisse oder Geländeänderungen. Dank der Unitree-AI-Engine bewegt sich der Go2W flüssig, sicher und autonom – sowohl auf ebenen Flächen als auch in komplexen Indoor-Umgebungen. Die EDU-Varianten (Plus, Mid, XT) bieten dabei zusätzliche Rechenleistung durch das integrierte Jetson Orin NX-Modul (100 TOPS), ideal für Forschung, KI-Entwicklung und universitäre Anwendungen.
Autonome Navigation & Umgebungserfassung
Mit seiner hochauflösenden 3D-Umgebungserkennung ermöglicht der Go2W eine präzise und stabile Navigation – egal, ob im Labor, Showroom oder industriellen Umfeld. Das integrierte SLAM-System (Simultaneous Localization and Mapping) erstellt digitale Karten in Echtzeit und optimiert permanent die Routenführung. Die Varianten EDU Plus-Mid und EDU Plus-XT sind zusätzlich mit Mid-360 LiDAR bzw. Hesai XT16 LiDAR ausgestattet – für noch höhere Reichweite, Detailtiefe und Objekterkennung auf Forschungs- und Robotikniveau.
Erweiterte Forschung & sekundäre Entwicklung
Der Go2W ist mehr als ein Roboterhund – er ist eine offene Plattform für Robotik-Forschung und KI-Training. Über frei zugängliche SDKs, API-Schnittstellen und ROS-Integration können Entwickler eigene Algorithmen, Sensormodule und Bewegungsmuster implementieren. Die EDU-Reihe richtet sich gezielt an Hochschulen, Labore und Unternehmen, die Machine-Learning-Modelle, Sensorfusion oder autonome Bewegungslogik testen und erweitern möchten. Mit seiner modularen Architektur bietet der Go2W so die perfekte Grundlage für Robotik-Prototyping, KI-Forschung und Simulationsumgebungen.
Präzise. Intelligent. Autonom.
Der Unitree Go2W vereint leistungsstarke KI-Navigation, präzise LiDAR-Erkennung und flexible Bewegungssteuerung in einem kompakten, lernfähigen Roboterhund. Ob Standard- oder EDU-Version – der Go2W bietet maximale Stabilität, Effizienz und Anpassungsfähigkeit für Forschung, Industrie und Bildung.
Unitree Go2W EDU: Roboterhund mit Rädern für Forschung, autonome Navigation und KI-Robotik
Der Unitree Go2W EDU ist ein Roboterhund mit Rädern, der die Vorteile eines vierbeinigen Roboters (Quadruped) mit effizienter Roll-Mobilität kombiniert. Dadurch entsteht eine Hybrid-Plattform, die auf ebenen Strecken schnell und energieeffizient fährt und gleichzeitig bei Übergängen, Kanten und wechselnden Bodenbedingungen stabil bleibt. Für Hochschulen, Labore und Entwicklerteams ist der Go2W EDU besonders interessant, wenn autonome Robotik nicht nur demonstriert, sondern als reproduzierbares Entwicklungsprojekt umgesetzt werden soll – inklusive Datenerfassung, Sensorfusion, Navigation, Mapping und KI-gestützter Bewegungslogik.
Im Vergleich zu klassischen Roboterhunden zielt die Go2W EDU-Reihe stärker auf offene Entwicklung: eigene Algorithmen testen, Sensorik-Setups erweitern, ROS-Workflows integrieren und Experimente iterativ verbessern. Wer einen Roboterhund für Forschung, Lehre oder Prototyping sucht, bekommt hier eine Plattform, die sowohl im Indoor-Labor als auch in praxisnahen Umgebungen funktioniert – vom Showroom bis zum Industrieareal.
Hybrid-Mobilität in der Praxis: Rollen auf Strecke, Kontrolle am Hindernis
Ein Roboterhund mit Rad-Bein-Konzept ist besonders dann sinnvoll, wenn Strecken effizient zurückgelegt werden müssen, aber die Umgebung nicht perfekt „fahrroboterfreundlich“ ist. Auf glatten Böden, langen Gängen oder Hallenflächen kann der Go2W EDU stabil rollen, während das Beinlayout bei Übergängen und schwierigen Passagen zusätzliche Bewegungsfreiheit schafft. Dadurch eignet sich der Go2W EDU für gemischte Szenarien: Indoor-Outdoorkanten, Bordsteine, Rampen, ungleichmäßige Böden oder wechselnde Untergründe wie Asphalt, Beton und Pflaster.
Effizienz und Sicherheit in realen Einsatzprofilen
Für Inspektionsrouten und Sicherheitsanwendungen zählen konstante Fahrprofile, präzise Hinderniserkennung und zuverlässige Reaktion. In der Praxis bedeutet das: weniger „Stop-and-go“, weniger manuelle Korrekturen und stabilere Bewegungsabläufe. Gerade in großen Flächen – Lager, Werkstatt, Messehalle, Campus – ist die Kombination aus rollender Mobilität und alltagstauglicher Hindernislogik ein echter Vorteil für mobile Robotik, weil sie Reichweite und Robustheit in einem System vereint.
Typische Anwendungsfelder für den Go2W EDU
- Inspektion und Monitoring: wiederkehrende Rundgänge, Anlagenchecks, Zustandskontrolle
- Forschung & Entwicklung: autonome Navigation, SLAM, Sensorfusion, Embodied AI, Sim-to-Real
- Sicherheitsrouten und Patrouille: definierte Checkpoints, autonome Strecken, Begleitfunktionen
- Lehre und Ausbildung: Robotik-Projekte, Programmierkurse, ROS-Integration, KI-Experimentreihen
Häufige Fragen zum Unitree Go2W EDU Roboterhund
Was ist der Unitree Go2W EDU?
Der Unitree Go2W EDU ist ein hybrider Roboterhund von Unitree, der vierbeinige Beweglichkeit mit effizienter Radmobilität kombiniert. Die EDU-Version ist als offene Forschungs- und Entwicklungsplattform ausgelegt und eignet sich für Hochschulen, Labore und Unternehmen, die eigene Algorithmen, Sensorik-Setups, ROS-Workflows und KI-gestützte Bewegungslogik testen möchten.
Was unterscheidet den Unitree Go2W EDU vom Unitree Go2W Standard?
Der Unitree Go2W EDU richtet sich stärker an Forschung, Lehre und sekundäre Entwicklung als die Standardversion. Im Mittelpunkt stehen offene Schnittstellen, ROS-Integration, SDK- und API-Nutzung, zusätzliche Rechenleistung und erweiterte Sensoroptionen. Dadurch ist der Go2W EDU besonders geeignet, wenn nicht nur demonstriert, sondern aktiv entwickelt, gemessen, programmiert und getestet werden soll.
Warum ist das Rad-Bein-Konzept des Unitree Go2W EDU für mobile Robotik interessant?
Das Rad-Bein-Konzept des Unitree Go2W EDU ist interessant, weil der Roboterhund auf ebenen Flächen effizient rollen kann und gleichzeitig durch seine vierbeinige Struktur bei Übergängen, Kanten, Rampen oder wechselnden Untergründen stabil bleibt. Dadurch eignet sich der Hybrid-Roboterhund für lange Hallenwege, Labore, Showrooms, Industrieareale, Außenkanten und praxisnahe Indoor-Outdoor-Szenarien.
Welche Rolle spielen SLAM und LiDAR beim Unitree Go2W EDU?
SLAM und LiDAR helfen dem Unitree Go2W EDU dabei, digitale Karten zu erstellen, seine Position zu bestimmen, Hindernisse zu erkennen und Routen autonom zu planen. Diese Funktionen sind besonders relevant für Forschung an autonomer Navigation, Sensorfusion, Mapping, Objekterkennung, Geländeinspektion und wiederholbaren Inspektionsrouten in Industrie, Labor und Logistik.
Kann der Unitree Go2W EDU mit ROS, SDK und API genutzt werden?
Ja, der Unitree Go2W EDU ist für offene Entwicklungsarbeit ausgelegt und kann über SDKs, API-Schnittstellen und ROS-Integration in eigene Robotik-Workflows eingebunden werden. Dadurch können Entwickler eigene Bewegungsmuster, Sensormodule, KI-Modelle, Navigationslogik und Datenerfassungsprozesse auf der Plattform testen und iterativ weiterentwickeln.
Warum ist der Unitree Go2W EDU für Hochschulen und Forschungslabore geeignet?
Der Unitree Go2W EDU ist für Hochschulen und Forschungslabore geeignet, weil er reale Robotikexperimente mit Sensorik, Mobilität, SLAM, KI-Integration und autonomer Bewegungssteuerung ermöglicht. Studierende und Forschungsteams können Themen wie Sim-to-Real, Sensorfusion, Embodied AI, mobile Datenerfassung, Hindernisvermeidung und autonome Navigation nicht nur simulieren, sondern auf einer physischen Roboterplattform testen.
Ähnliche Modelle
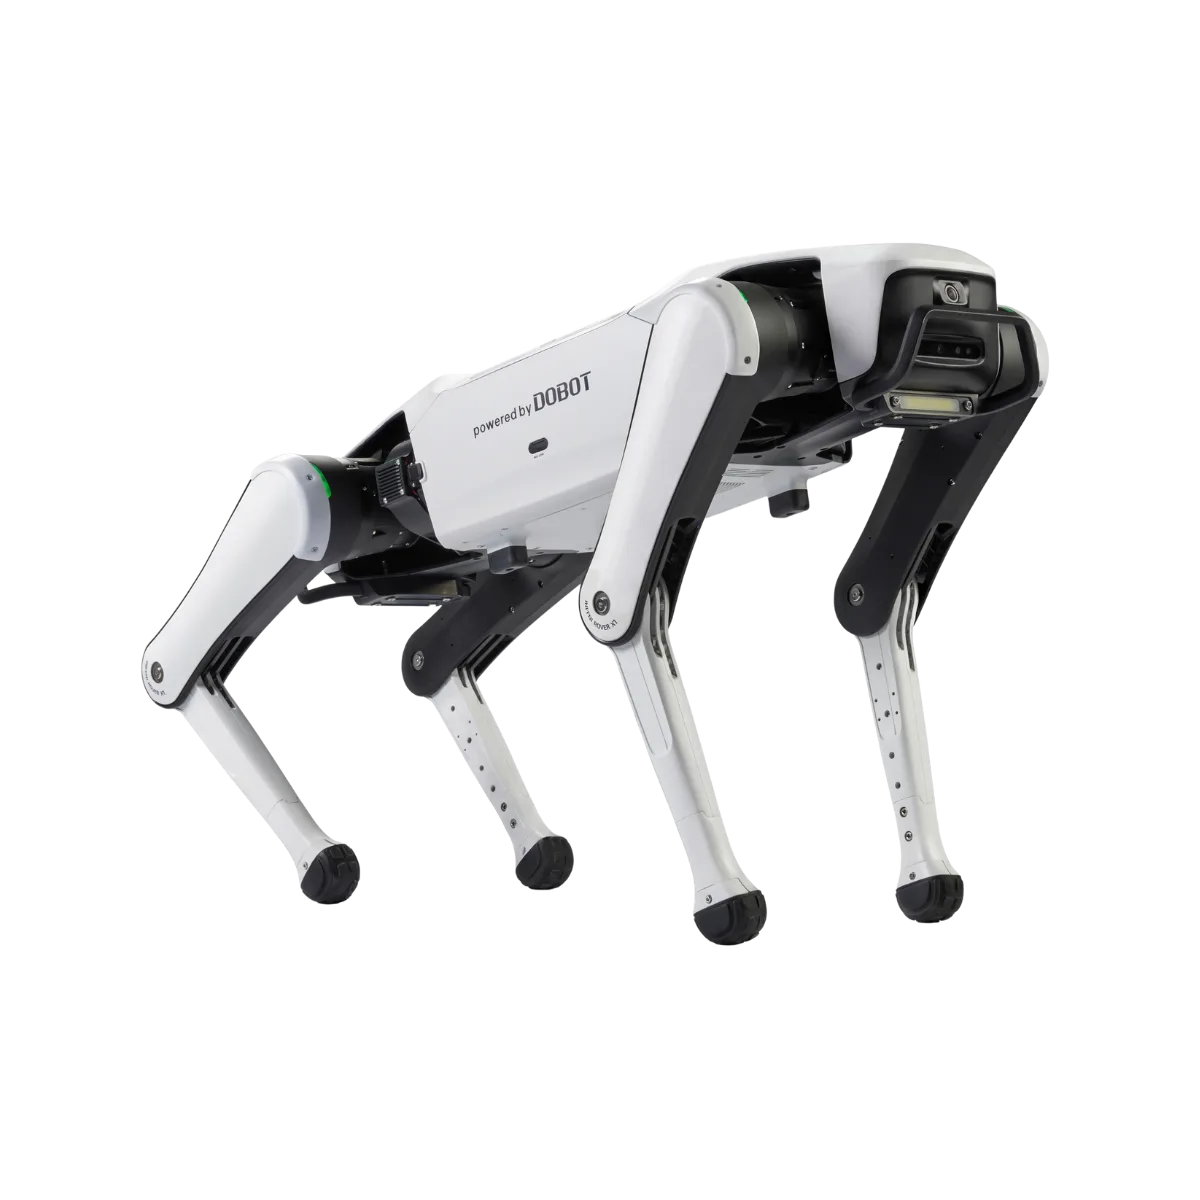
Dobot Rover X1 Explorer Roboterhund
Die Dobot Rover X1 Explorer Serie definiert die akademische und industrielle Robotik-Entwicklung durch ihr revolutionäres, quadrupedales Design völlig neu.
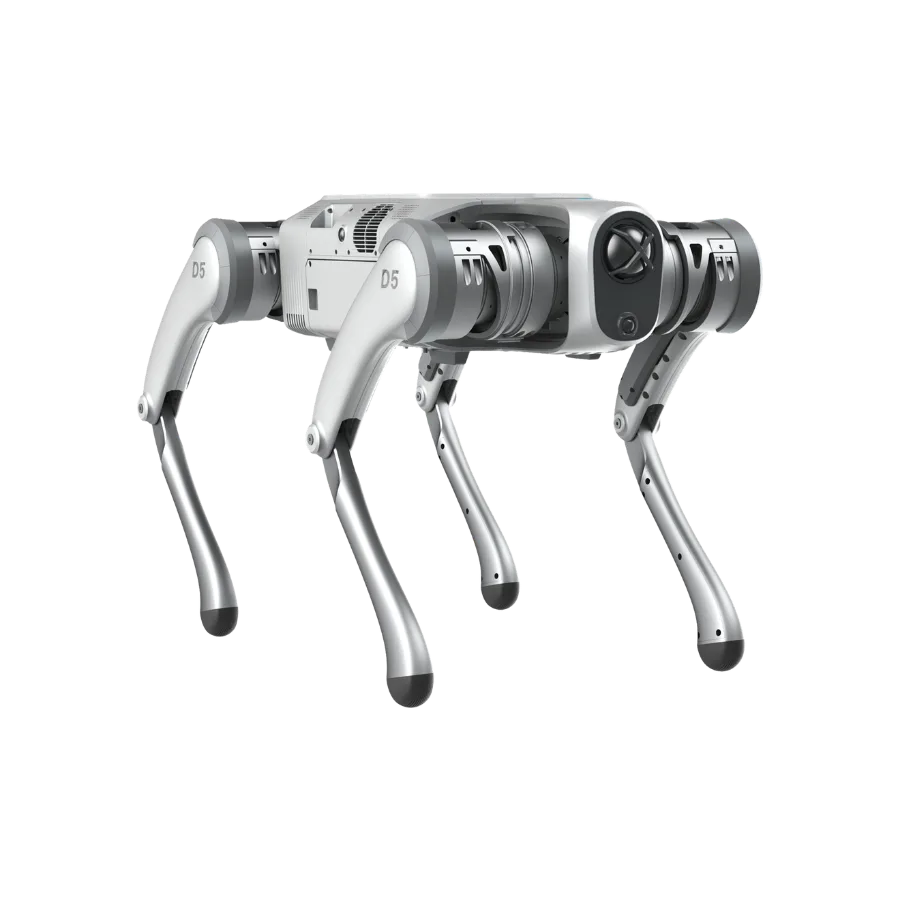
PUDU D5 Roboterhund Serie
Die PUDU D5 Serie repräsentiert die nächste Generation autonomer Quadruped-Roboter. Entwickelt vom Pudu X-Lab, kombiniert er eine enorme Rechenleistung von 275 TOPS mit einer robusten Mechanik.
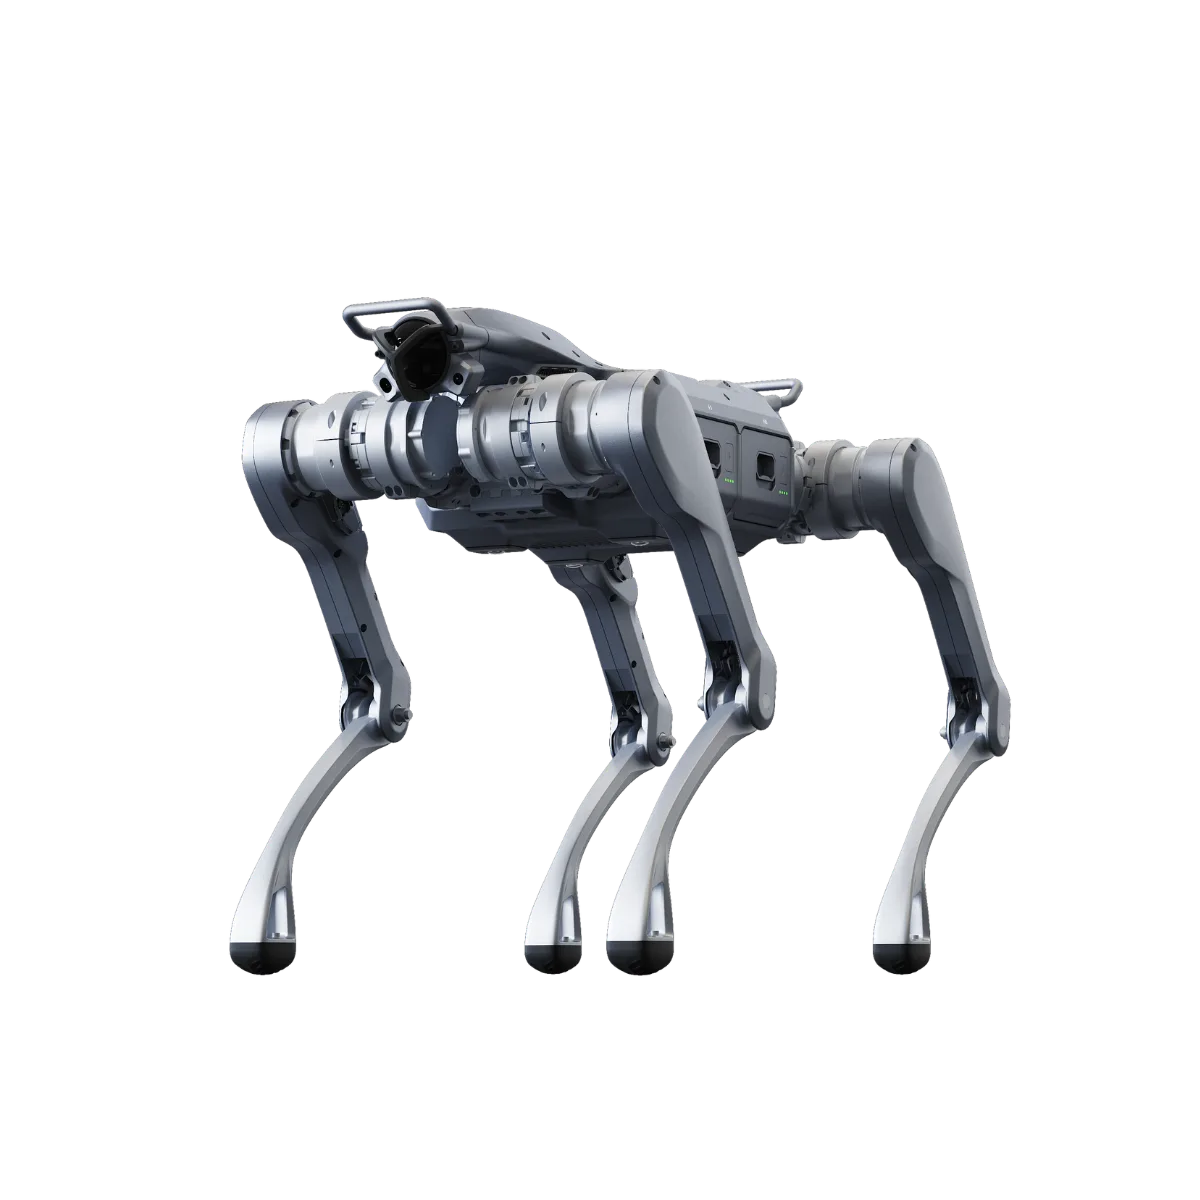
Unitree A2 Serie Roboterhunde
Die Unitree A2 Serie repräsentiert die nächste Generation vierbeiniger Roboterplattformen für anspruchsvolle Industrie-, Forschungs- und Entwicklungsanwendungen.
Passt der Unitree Go2W EDU Roboterhund zu Ihrem Betrieb?
Wir prüfen Fläche, Wege und Abläufe und sagen Ihnen ehrlich, ob dieses Modell passt oder ein anderes besser geeignet ist.
- Herstellerunabhängige Empfehlung
- Kauf, Miete oder Robot-as-a-Service
- Auf Wunsch Vorführung vor Ort