
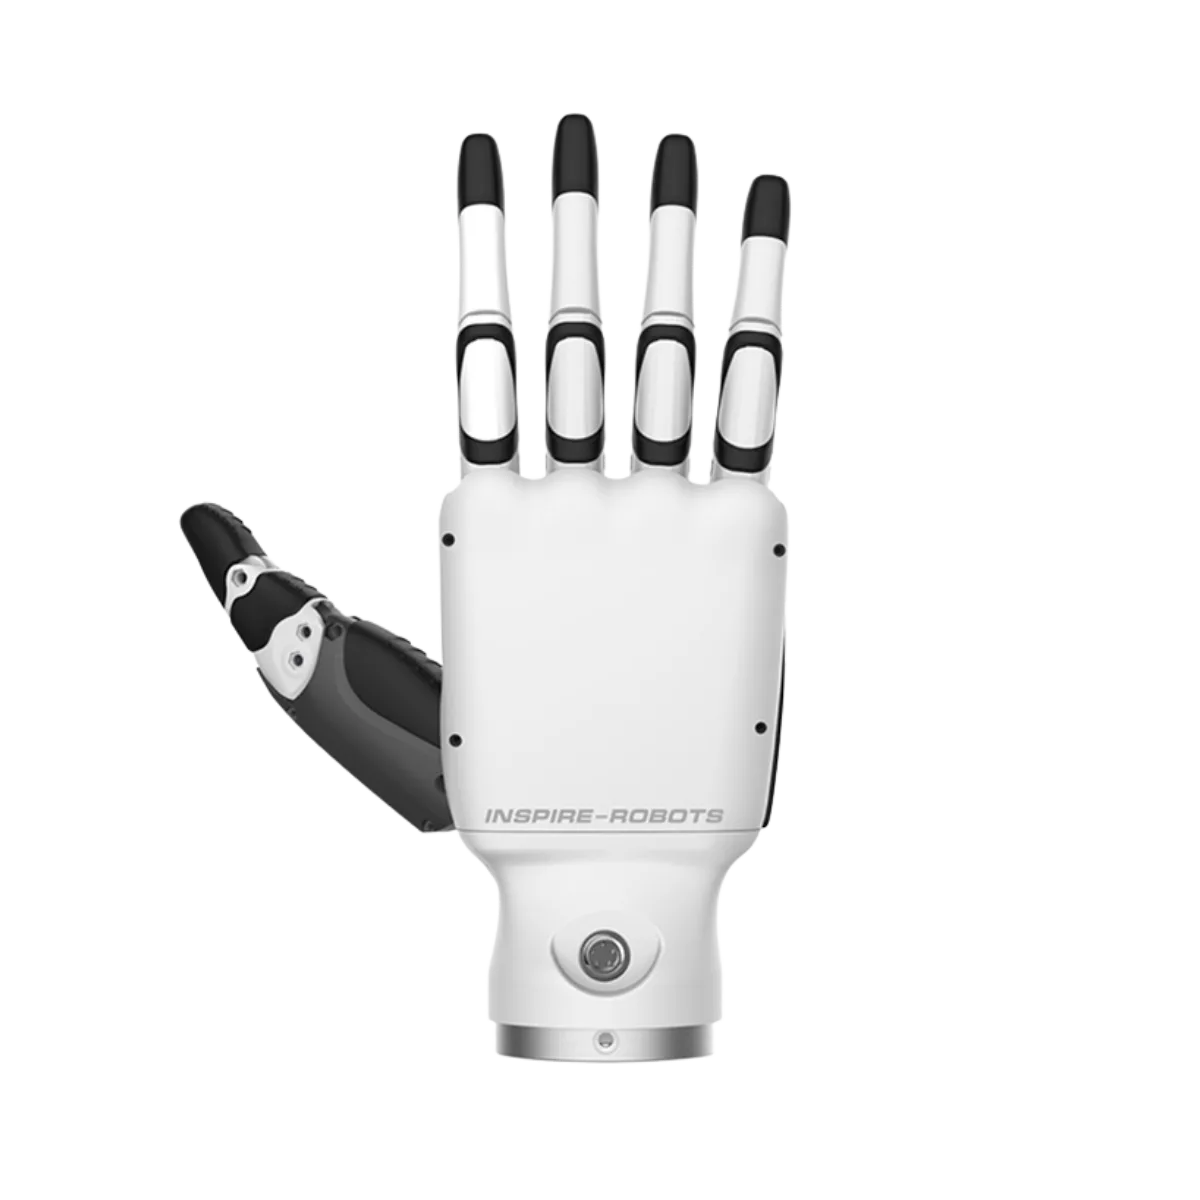
Inspire Roboterhand RH56DFX Serie (Ohne Handgelenk)
Die Inspire Roboterhand RH56DFX Serie wurde speziell für Entwickler, Forschungseinrichtungen und Industrieintegratoren konzipiert, die kompakte End-of-Arm-Toolings oder fortschrittliche Prothesenanwendungen benötigen.
- Herstellerunabhängige Beratung vor dem Kauf
- Lieferung, Einrichtung und Schulung vor Ort
- Kauf, Miete oder Robot-as-a-Service
- Service und Ansprechpartner in DACH
Ausführungen & Listenpreise
| Ausführung | Listenpreis |
|---|---|
| Linke Hand | 2.800 € zzgl. MwSt. |
| Rechte Hand | 2.800 € zzgl. MwSt. |
Beschreibung & technische Daten
Inspire Roboterhand RH56DFX Serie: Kraftvolle Präzision und anthropomorphe Vielseitigkeit für professionelle Autonomie
Die Inspire Roboterhand RH56DFX Serie wurde speziell für Entwickler, Forschungseinrichtungen und Industrieintegratoren konzipiert, die kompakte End-of-Arm-Toolings oder fortschrittliche Prothesenanwendungen benötigen. Mit 6 Freiheitsgraden und 12 Gelenken vereint diese mechatronische Greifhand menschliche Proportionalität mit hoher mechanischer Belastbarkeit. Integrierte Kraftsensoren und feingliedrige Ansteuerung ermöglichen das sichere Manipulieren von Alltagswerkzeugen ebenso wie komplexe Tasks im Service- und Industriesektor.
Highlights der Inspire Roboterhand RH56DFX Serie (Kinematik & Mechanik)
- Hohe Greif- und Tragkraft: Bewältigt eine Nutzlast von mehreren Kilogramm (z. B. Heben von 5-kg-Eimern) mit einer Fingerspitzen-Greifkraft von bis zu 1,5 kg (15 N am Daumen).
- Anthropomorphes Design: Bietet 6 Freiheitsgrade (Degrees of Freedom) über 12 Gelenke bei einer kompakten Bauform, die der Größe einer menschlichen Hand nachempfunden ist.
- Sub-Millimeter-Präzision: Erzielt eine extrem hohe Wiederholgenauigkeit von ±0,2 mm für exakte und konsistente Bewegungsabläufe.
- Dynamische Fingergeschwindigkeiten: Erreicht Beugegeschwindigkeiten von bis zu 260°/s an den Handflächenfingern und eine Daumenrotationsgeschwindigkeit von 107°/s.
- Modulare Seitenausführung: Sowohl als linke Hand (RH56DFX-2L) als auch als rechte Hand (RH56DFX-2R) für synchrone Bimanual-Roboter verfügbar.
Highlights der Sensorik, Schnittstellen & Anwendungsmöglichkeiten
- Integrierte Kraftsensorik: Bietet eine feine Kraftauflösung von 0,5 N zur präzisen Erfassung und Dosierung von Kontaktdrücken.
- Robuste Steuerungsschnittstelle: Zuverlässige Ansteuerung über die RS485-Kommunikationsschnittstelle bei einer Standard-Betriebsspannung von DC 24V ±10%.
- Vielseitiges Anwendungsspektrum: Ideal geeignet für Empfangsroboter, unbemannte Store-Systeme, Gebäudetechnik, Haushaltsservice, Assistenzsysteme sowie Spezialindustrie.
- Kompaktes Leichtgewicht: Mit einem Eigengewicht von nur 540 g hervorragend für Cobot-Arme und Prothesen-Aufbauten geeignet.
Technische Spezifikationen der Inspire RH56DFX Serie
| Eigenschaft | Details (RH56DFX-2L & RH56DFX-2R) |
|---|---|
| Modellausführung | RH56DFX-2L (Linke Hand) / RH56DFX-2R (Rechte Hand) |
| Steuerungsschnittstelle | RS485 |
| Freiheitsgrade / Gelenke | 6 Freiheitsgrade (DoF) / 12 Gelenke |
| Gewicht | 540 g |
| Betriebsspannung | DC 24V ±10% |
| Ruhestrom / Spitzenstrom | 0,2 A / 2 A |
| Wiederholgenauigkeit | ±0,2 mm |
| Max. Greifkraft (Daumen / Handfläche) | 15 N (Daumen) / 10 N (Handflächenfinger) |
| Kraftauflösung | 0,5 N |
| Daumen-Rotationsbereich & Geschwindigkeit | > 65° / Rotationsgeschwindigkeit: 107°/s | Biegegeschwindigkeit: 70°/s |
| Finger-Biegegeschwindigkeit | 260°/s (Handflächenfinger) |
Vorteil für Profis: Die Inspire Roboterhand RH56DFX Serie bietet das ideale Verhältnis aus hoher Greifkraft, präziser Kraftauflösung und extrem leichtem Eigengewicht. Entwickler und Systemintegratoren profitieren von einer hochflexiblen Greiflösung, die sich nahtlos in moderne Cobot-Systeme und humanoide Prototypen integrieren lässt.
Herstellerangaben. Technische Änderungen und Irrtümer vorbehalten.
Weitere Details zum Inspire Roboterhand RH56DFX Serie (Ohne Handgelenk)
Feinfühlige Manipulation
Die dexteren INSPIRE Roboterhände kombinieren präzise Positionssteuerung mit kraftgeregeltem Greifen. Je nach Ausführung erfassen integrierte Kraft- und Tastsensoren Berührung, Druck und Griffverhalten in Echtzeit. Dadurch lassen sich empfindliche Bauteile, unregelmäßige Objekte und alltägliche Gegenstände kontrolliert aufnehmen, halten, drehen und ablegen. Die RH56E2 erweitert diese Fähigkeiten mit 17 Tastsensoren für besonders differenzierte Kontaktinformationen.
Anthropomorphes Handdesign
Menschenähnliche Greifbewegungen
Mit fünf Fingern, sechs Freiheitsgraden und zwölf motorisierten Gelenken bilden die INSPIRE Roboterhände zentrale Bewegungsmuster einer menschlichen Hand nach. Der opponierbare Daumen und die differenziert steuerbaren Fingerbewegungen ermöglichen präzise Pinzetten-, Drei-Finger- und Umschließungsgriffe sowie definierte Gesten. Damit entsteht eine flexible Basis für humanoide Roboter, Servicerobotik, Teleoperation und KI-gestützte Manipulationsaufgaben.
Passend zur Anwendung
Von feinfühlig bis hochdynamisch
Die verschiedenen Modellreihen setzen gezielte Schwerpunkte: Die RH5DG2 eignet sich als vielseitige Plattform für präzise Greifaufgaben, die RH56E2 für taktile Wahrnehmung, die RH56DFX für kraftvollere Manipulation und die RH56BFX für schnelle Gesten und dynamische Fingerbewegungen. Die RH56F1 ergänzt das Sortiment mit einem besonders robusten Ganzmetall-Skelett für anspruchsvolle Forschungs- und Automatisierungsprojekte.
Flexible Systemanbindung
Integration in moderne Robotiksysteme
Die INSPIRE Roboterhände sind für die Einbindung in humanoide Plattformen, Roboterarme, Forschungsaufbauten und automatisierte Systeme konzipiert. Gängige Kommunikationsschnittstellen erleichtern die Ansteuerung, während ausgewählte Serien ROS und passende Plug-ins unterstützen. Dadurch eignen sich die Hände für Forschung und Lehre ebenso wie für industrielle Automation, Service-Robotik, Prothesenentwicklung und praxisnahe KI-Experimente.
INSPIRE Roboterhände für humanoide Robotik & Automation
Dextere Roboterhände für Forschung und industrielle Automation
Menschenähnliche Kinematik für vielseitige Greifmuster
Der anthropomorphe Aufbau ermöglicht Bewegungsabläufe, die mit klassischen Zwei-Finger-Greifern nur eingeschränkt umsetzbar sind. Je nach Modell stehen sechs oder dreizehn Freiheitsgrade sowie zwölf bis achtzehn Gelenke zur Verfügung. Dadurch lassen sich Pinzettengriffe, Drei-Finger-Griffe, Umschließungsgriffe und differenzierte Fingerpositionen abbilden. Besonders bei wechselnden Objektformen, kleinen Bauteilen oder Bedienhandlungen an bestehender Infrastruktur kann eine fünfgliedrige Roboterhand Vorteile bieten. Der Einsatz ist deshalb nicht auf humanoide Systeme beschränkt: Auch in Laboraufbauten, Teleoperationslösungen, Prototypen und speziellen End-of-Arm-Anwendungen können dextere Hände eine flexible Alternative zu starren Greifern sein.
Die passende INSPIRE Roboterhand für unterschiedliche Anforderungen
Die Modellserien setzen gezielte Schwerpunkte. Die RH5DG2 bietet eine besonders hohe Beweglichkeit mit dreizehn Freiheitsgraden und achtzehn Gelenken. Die RH56E2 konzentriert sich auf taktile Echtzeit-Wahrnehmung und kann lokale Druckinformationen an der Hand erfassen. Die RH56DFX kombiniert eine kompakte, menschenähnliche Bauform mit Kraftsensorik und eignet sich für kontrollierte Manipulationsaufgaben. Für schnelle Gesten und dynamische Fingerbewegungen wurde die RH56BFX entwickelt. Die RH56F1 ergänzt das Sortiment mit einem robusten Ganzmetall-Skelett, EtherCAT- und RS485-Anbindung sowie optionaler Taktilsensorik. So lässt sich die Produktauswahl gezielt an Beweglichkeit, Geschwindigkeit, Greifkraft, Sensorik und Kommunikationsschnittstelle ausrichten.
Taktile Sensorik und Kraftregelung für kontrolliertes Greifen
Bei empfindlichen, glatten oder unregelmäßig geformten Objekten reicht eine reine Positionssteuerung häufig nicht aus. Modelle mit Kraft- oder Tastsensorik können Kontakt und Druck während des Greifvorgangs erfassen und für eine feinere Regelung bereitstellen. Die RH56E2 nutzt dafür integrierte taktile Sensorik, während weitere Ausführungen modellabhängig Kraftsensoren oder optionale T1-Taktilsensoren bieten. Das unterstützt Aufgaben, bei denen ein Objekt sicher gehalten werden soll, ohne unnötig hohen Druck auszuüben. Typische Beispiele sind das Handling empfindlicher Komponenten, das Greifen von Laborgefäßen, das Ausrichten kleiner Werkstücke oder die Untersuchung lernbasierter Greifstrategien in KI- und Robotikprojekten.
Roboterhände für Montage, Handling und Bedienaufgaben
In der industriellen Automation können dextere Roboterhände vor allem dort interessant sein, wo häufig wechselnde Bauteile, unterschiedliche Greifpositionen oder menschenähnliche Bedienhandlungen auftreten. Dazu zählen Pick and Place, Kitting, Sortieren, Umorientieren, Einlegen in Vorrichtungen sowie das Betätigen von Tastern, Schaltern oder Drehreglern. Auch das Aufnehmen von Werkzeugen, das Übergeben von Komponenten zwischen Stationen und das Positionieren kleiner Werkstücke sind mögliche Einsatzfelder.
Wann ist eine dextere Roboterhand sinnvoll?
Eine fünfgliedrige Roboterhand ist besonders interessant, wenn ein System nicht nur ein einzelnes standardisiertes Bauteil greifen, sondern unterschiedliche Objekte und Interaktionen beherrschen soll. Durch die einzeln steuerbaren Finger können Griffmuster an Form, Größe und Position des Gegenstands angepasst werden. Das ist beispielsweise bei kleinen Serien, wechselnden Forschungsaufbauten, Serviceaufgaben oder der Arbeit in einer für Menschen gestalteten Umgebung relevant.
Bei der Wirtschaftlichkeitsbetrachtung sollten jedoch Komplexität und Flexibilität gegeneinander abgewogen werden. Ein Parallelgreifer ist für einen stabilen, gleichbleibenden Prozess oft einfacher zu integrieren. Eine dextere Roboterhand bietet ihre Vorteile vor allem dann, wenn mehrere Griffarten, Objektvarianten oder Bedienhandlungen mit einem Endeffektor abgedeckt werden sollen.
Forschung, Lehre und KI-basierte Manipulation
Für Forschung, Lehre und KI-Entwicklung bieten fünfgliedrige Roboterhände eine praxisnahe Plattform, um Bewegungsplanung, Greifstrategien, Teleoperation und sensorbasierte Regelung zu untersuchen. Lernende Systeme können unterschiedliche Objektformen, Kontaktpunkte und Griffsequenzen testen, während Studierende das Zusammenspiel von Mechanik, Sensorik, Steuerung und Software nachvollziehen.
Auch für Demonstratoren und Prototypen ist die Auswahl verschiedener Handmodelle relevant. Je nach Forschungsfrage kann der Schwerpunkt auf hoher Beweglichkeit, taktiler Rückmeldung, schneller Fingerbewegung oder mechanischer Robustheit liegen. Dadurch lassen sich Versuchsaufbauten gezielter auf die jeweilige Anwendung abstimmen und schrittweise um zusätzliche Sensorik, Kamerasysteme oder KI-basierte Steuerungen erweitern.
Integration in Roboterarme und humanoide Plattformen
Vor dem Kauf einer Roboterhand müssen mechanische, elektrische und softwareseitige Anforderungen gemeinsam betrachtet werden. Entscheidend sind die verfügbare Montagefläche, das zulässige Gewicht am Roboterarm, die Energieversorgung, die gewünschte Handseite und die Kommunikationsschnittstelle. Je nach INSPIRE Modell stehen unter anderem RS485, CAN, Modbus TCP oder EtherCAT zur Verfügung. Für beidhändige Robotersysteme sind verschiedene Serien als linke und rechte Ausführung erhältlich.
Roboterhand kaufen: Wichtige Auswahlkriterien
Wer eine Roboterhand kaufen oder in ein bestehendes System integrieren möchte, sollte zuerst den konkreten Use Case definieren. Welche Gegenstände werden gegriffen? Wie schwer, empfindlich oder variabel sind sie? Welche Griffarten werden benötigt und welche Zykluszeit ist realistisch? Ebenso relevant sind Wiederholgenauigkeit, Fingerspitzenkraft, Geschwindigkeit, Sensorik, Schnittstelle und verfügbare Software.
Für Forschung und Lehre können Beweglichkeit, Datenzugriff und Programmierbarkeit im Vordergrund stehen. In industriellen Projekten gewinnen Robustheit, reproduzierbare Abläufe, Ersatzteilstrategie und Integrationsaufwand an Bedeutung. Ein klar abgegrenzter Proof of Concept reduziert Risiken und zeigt frühzeitig, ob Mechanik, Wahrnehmung und Greifstrategie zuverlässig zusammenspielen.
Häufige Fragen zum Inspire Roboterhand RH56DFX Serie (Ohne Handgelenk)
Was ist eine dextere Roboterhand?
Eine dextere Roboterhand ist ein menschenähnlich aufgebauter Endeffektor mit mehreren beweglichen Fingern und einem opponierbaren Daumen. Durch die kombinierte Positions- und Kraftregelung können INSPIRE Roboterhände unterschiedliche Objekte kontrolliert greifen, halten, drehen und ablegen. Sie eignen sich besonders für humanoide Robotik, Forschung, Automation und anspruchsvolle Manipulationsaufgaben.
Welche INSPIRE Roboterhand passt zu meiner Anwendung?
Die passende INSPIRE Roboterhand richtet sich nach Greifkraft, Bewegungsgeschwindigkeit, Sensorik und benötigter Beweglichkeit. Die RH5DG2 eignet sich für besonders flexible und taktile Greifbewegungen, die RH56E2 für feinfühlige Kontakt- und Druckerfassung, die RH56DFX für kraftvolle Manipulation, die RH56BFX für schnelle Gesten und die RH56F1 für besonders robuste Robotikanwendungen.
Für welche Einsatzbereiche eignen sich INSPIRE Roboterhände?
INSPIRE Roboterhände eignen sich je nach Modell für humanoide Roboter, industrielle Automation, Service-Robotik, Forschung und Entwicklung, Hochschulen, KI-Projekte, Teleoperation und Prothesenforschung. Typische Aufgaben sind das Greifen von Werkzeugen und Bauteilen, das Bedienen von Schaltern sowie die Manipulation unterschiedlich geformter Gegenstände.
Wie viele Freiheitsgrade und Gelenke besitzen die Roboterhände?
Die meisten INSPIRE Roboterhände der RH56-Serie verfügen über sechs Freiheitsgrade und zwölf bewegliche Gelenke. Die RH5DG2 bietet mit 13 Freiheitsgraden und 18 Gelenken eine nochmals höhere Beweglichkeit. Welche Kinematik sinnvoll ist, hängt von den benötigten Greifmustern und der Komplexität der Anwendung ab.
Welche Vorteile bietet eine Roboterhand mit Tastsensoren?
Tastsensoren erfassen Berührungen und lokale Druckverteilungen direkt an Fingern oder Handfläche. Dadurch kann die Roboterhand den Kontakt zu einem Objekt genauer überwachen und Greifbewegungen kontrollierter ausführen. Die RH56E2 ist je nach Ausführung mit bis zu 17 Tastsensoren für taktiles Feedback in Echtzeit erhältlich.
Können INSPIRE Roboterhände empfindliche oder unregelmäßige Objekte greifen?
Mit der passenden Sensorik, Greifkraft und Programmierung können INSPIRE Roboterhände auch empfindliche oder unterschiedlich geformte Objekte kontrolliert greifen. Entscheidend sind dabei Gewicht, Oberfläche, Geometrie und Stabilität des Gegenstands. Für besonders sensible Anwendungen eignen sich Modelle mit Kraft- oder Taktilsensorik.
Wie werden INSPIRE Roboterhände programmiert und angesteuert?
Die Ansteuerung erfolgt abhängig vom Modell über Schnittstellen wie RS485, CAN, RS232, EtherCAT oder Modbus TCP. Für Entwicklung und Inbetriebnahme stehen PC-Software, Entwicklungsroutinen und für geeignete Modelle ROS-Unterstützung zur Verfügung. Vor der Integration sollten Kommunikationsprotokoll und Steuerungssystem aufeinander abgestimmt werden.
Gibt es die INSPIRE Roboterhände als linke und rechte Hand?
Mehrere INSPIRE Modellreihen sind als linke und rechte Roboterhand erhältlich. Dadurch können sowohl einzelne Roboterarme als auch beidhändige humanoide Robotersysteme aufgebaut werden. Bei der Bestellung müssen Modellserie, Handseite, Sensorvariante und benötigte Schnittstelle eindeutig festgelegt werden.
Ähnliche Modelle
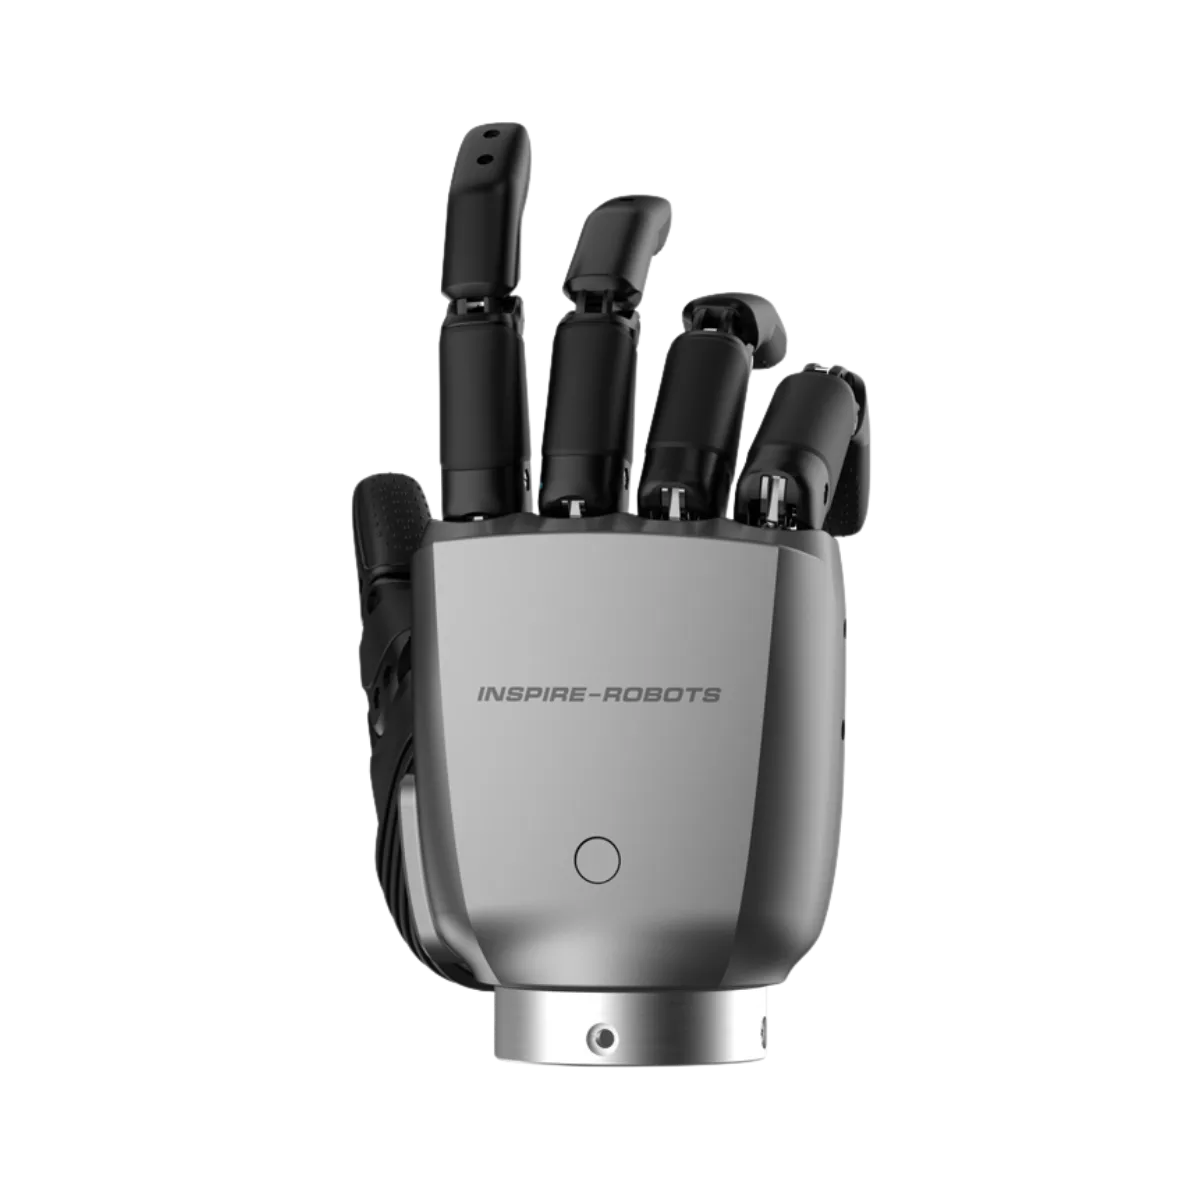
Inspire RH56F1 Serie Roboterhand
Die Inspire RH56F1 Serie setzt neue Maßstäbe für Entwickler, Forschungseinrichtungen und industrielle Automatisierungsexperten im Bereich der humanoiden Robotik.
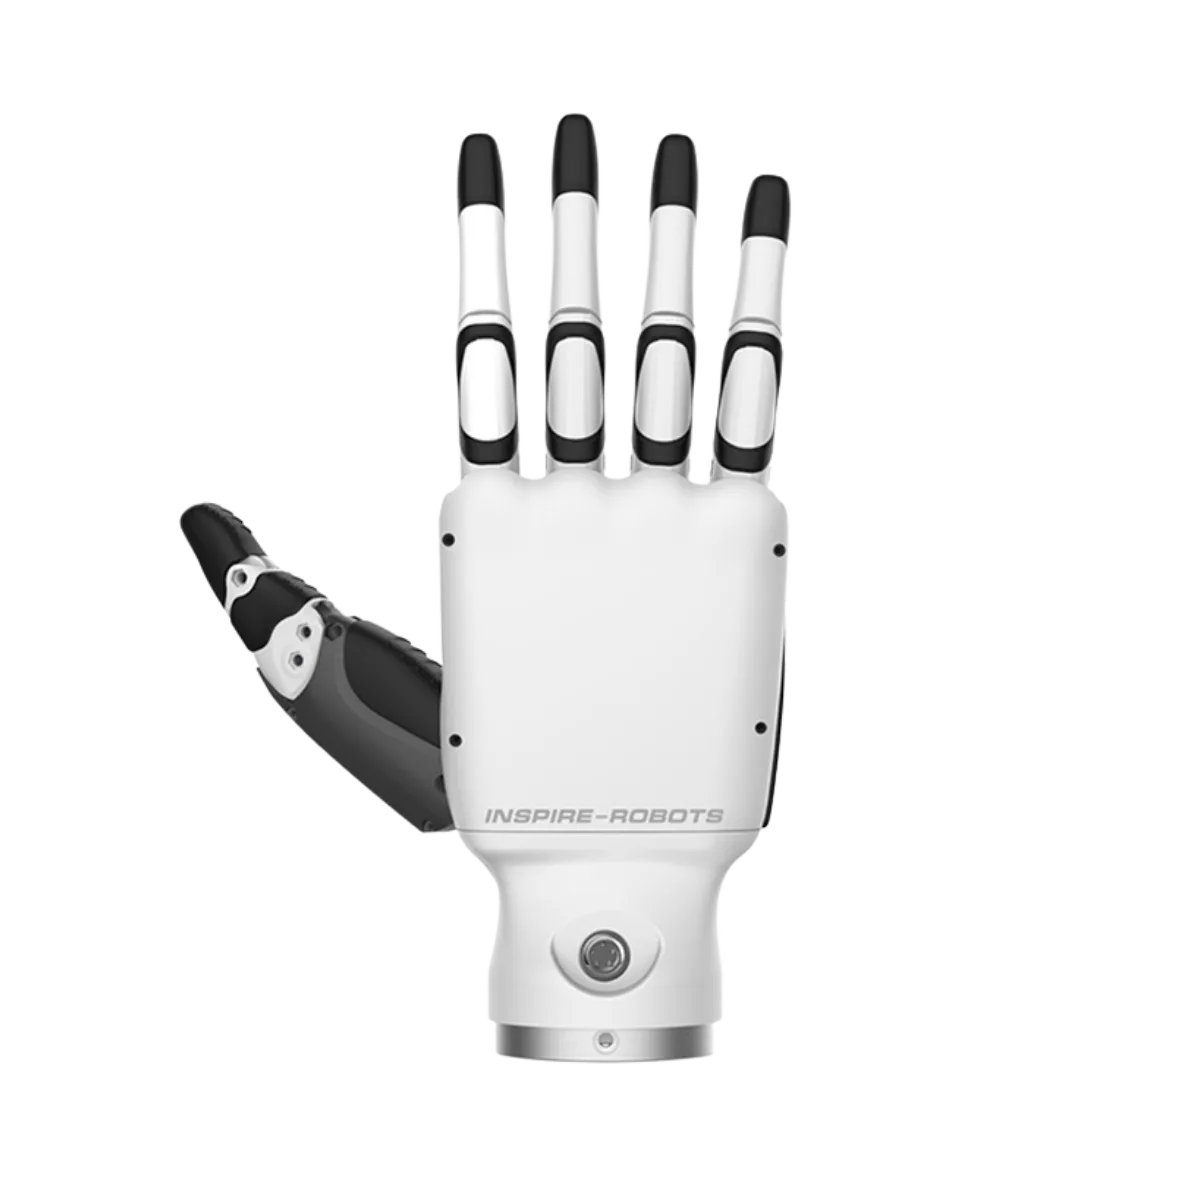
Inspire Roboterhand RH56BFX Serie
Die Inspire Roboterhand RH56BFX Serie – im Fachjargon auch als „Piano Hand“ bekannt – wendet sich an Entwickler, Forschungseinrichtungen und Systemintegratoren, die extrem schnelle Bewegungsabläufe und präzise Gesteninteraktion benötigen.
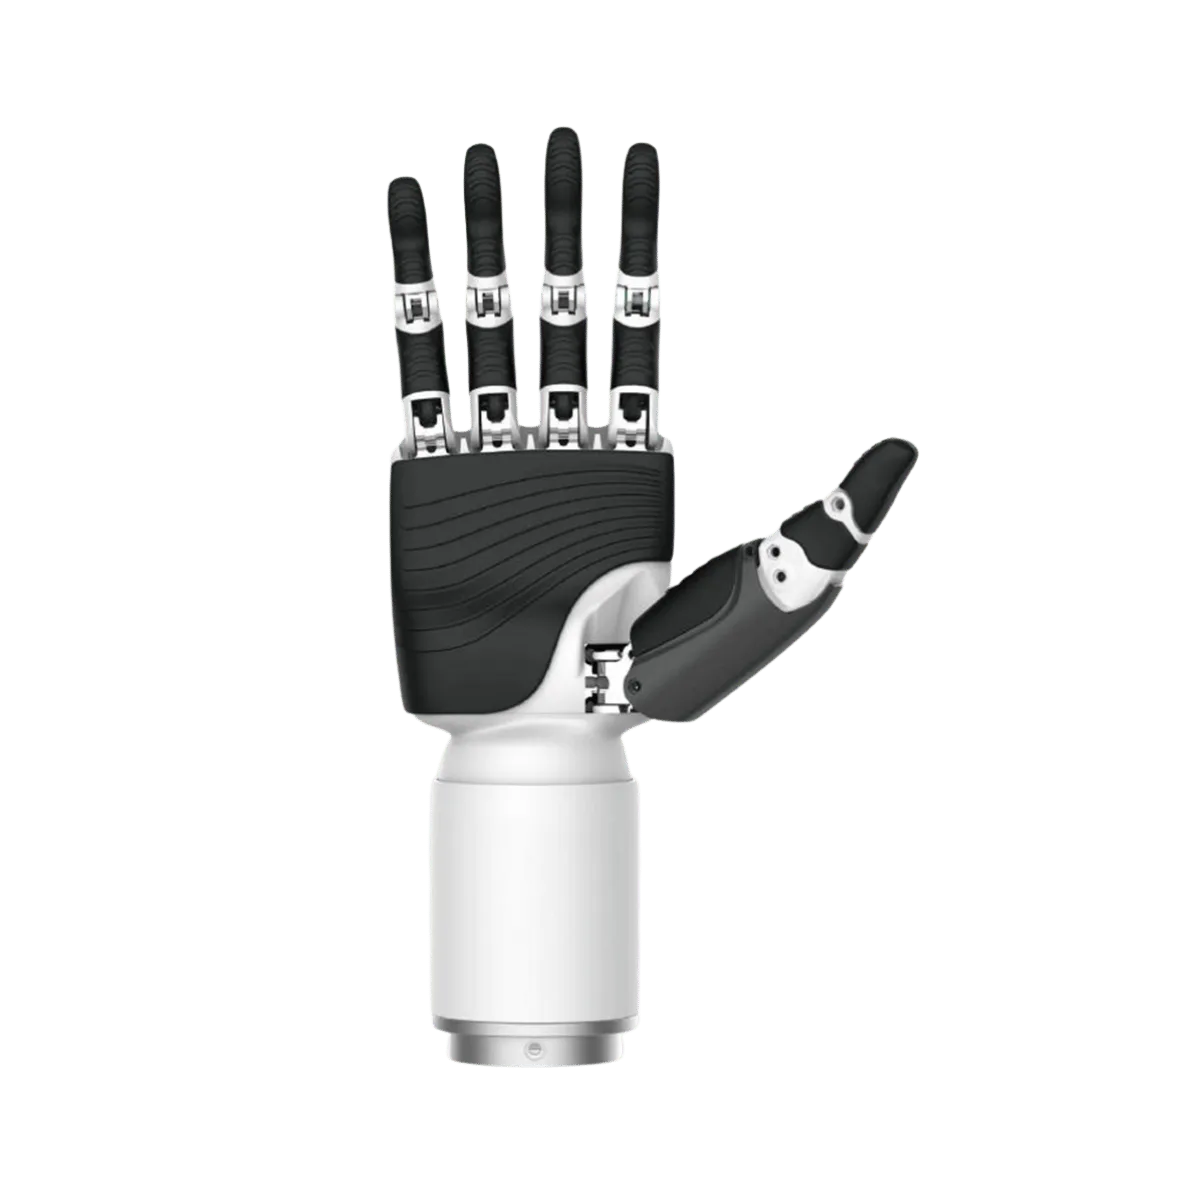
Inspire Roboterhand RH56BFXW Serie (Mit Handgelenk)
Die Inspire Roboterhand RH56BFX Serie – im Fachjargon auch als „Piano Hand“ bekannt – wendet sich an Entwickler, Forschungseinrichtungen und Systemintegratoren, die extrem schnelle Bewegungsabläufe und präzise Gesteninteraktion benötigen.
Passt der Inspire Roboterhand RH56DFX Serie (Ohne Handgelenk) zu Ihrem Betrieb?
Wir prüfen Fläche, Wege und Abläufe und sagen Ihnen ehrlich, ob dieses Modell passt oder ein anderes besser geeignet ist.
- Herstellerunabhängige Empfehlung
- Kauf, Miete oder Robot-as-a-Service
- Auf Wunsch Vorführung vor Ort