
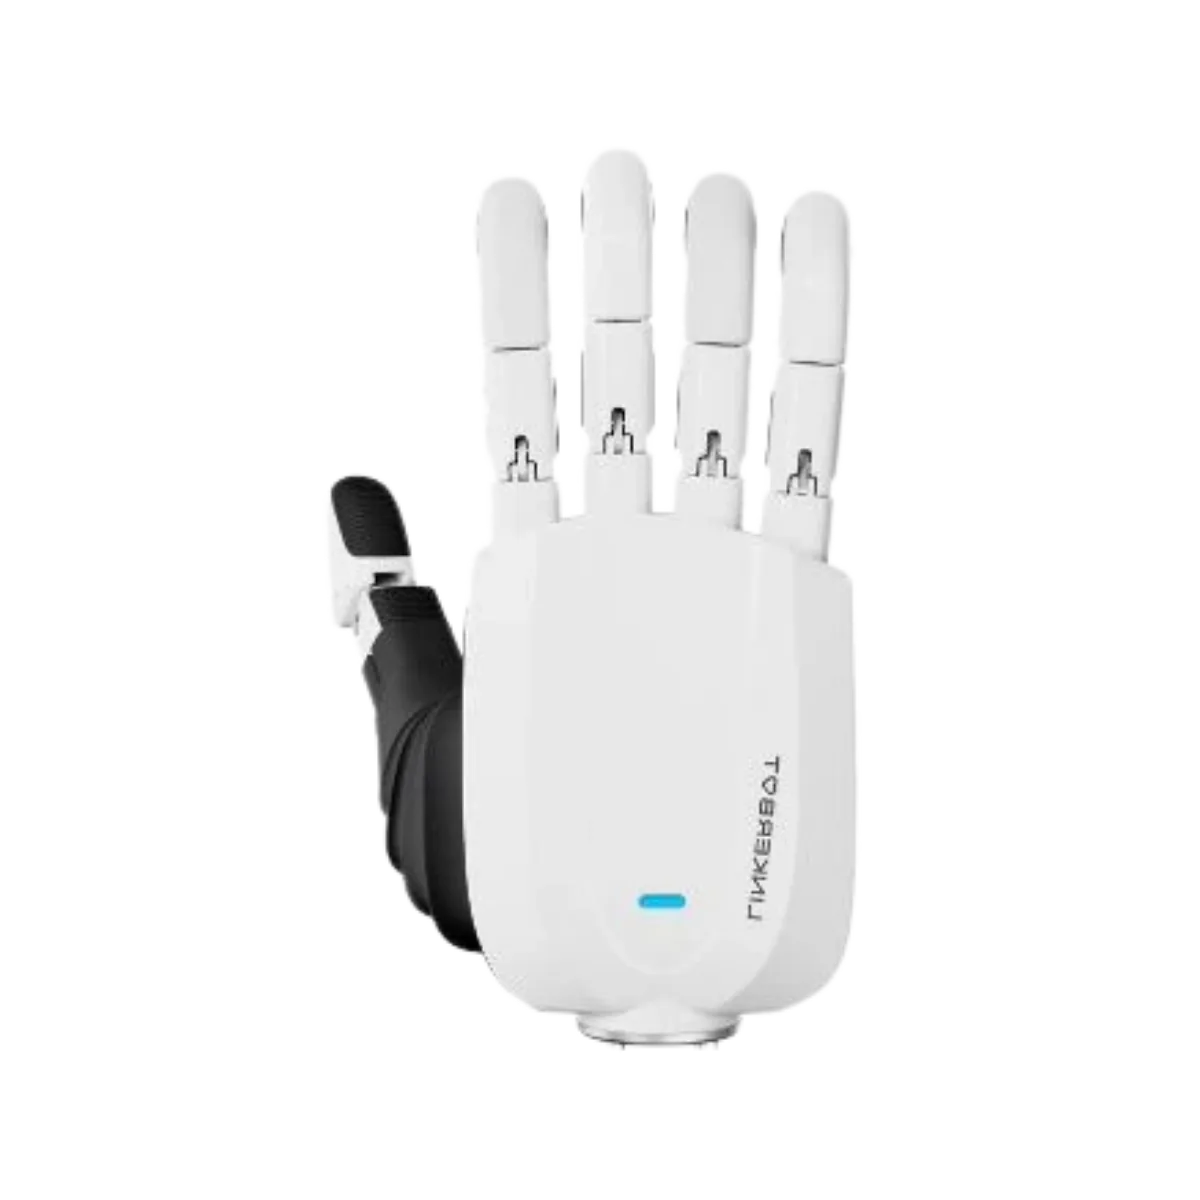
Linkerbot Linker Hand L6 6-DOF-Hochleistungsroboterhand
Die Linker Hand L20 ist eine hochentwickelte, bionische Roboterhand mit 21 Gelenken und 16 aktiven Freiheitsgraden, die für anspruchsvollste Aufgaben in Forschung, Industrieautomation, Haushaltsassistenz und Medizin entwickelt wurde.
- Herstellerunabhängige Beratung vor dem Kauf
- Lieferung, Einrichtung und Schulung vor Ort
- Kauf, Miete oder Robot-as-a-Service
- Service und Ansprechpartner in DACH
Ausführungen & Listenpreise
| Ausführung | Listenpreis |
|---|---|
| Links | 3.433,66 € zzgl. MwSt. |
| Rechts | 3.433,66 € zzgl. MwSt. |
Beschreibung & technische Daten
Linker Hand L20: Bionische Exzellenz mit 16 aktiven Freiheitsgraden
Die Linker Hand L20 ist eine hochentwickelte, bionische Roboterhand mit 21 Gelenken und 16 aktiven Freiheitsgraden, die für anspruchsvollste Aufgaben in Forschung, Industrieautomation, Haushaltsassistenz und Medizin entwickelt wurde. Durch ihren Gestängeantrieb und eigenentwickelte Motoren simuliert sie das natürliche Greif- und Manipulationsverhalten der menschlichen Hand extrem präzise. Die Integration multimodaler Sensorik und fortschrittlicher Kraft-Positions-Regelungen macht sie zur idealen Schnittstelle für KI-Robotik.
Highlights der Linker Hand L20 (Mechanik & Bionik)
- Maximale Bionische Flexibilität (16 DOF / 21 Gelenke): Verfuegt ueber 16 aktiv angetriebene Gelenke fuer individuelle Fingersteuerung sowie 5 passive, elastische Gelenke zur adaptiven Objektanpassung.
- Verstärkte Tragkraft & Greifkraft: Bietet eine maximale Nutzlast von bis zu 10 kg, eine Gesamtgreifkraft von 100 N sowie bis zu 20 N Fingertip-Kraft.
- Präzise Gestängemechanik: Der bewährte Linkage-Drive garantiert extrem genaue Bewegungsabläufe und Trajektorienführung bei einer Wiederholgenauigkeit von ±0,20 mm.
- Dynamische Geschwindigkeits- & Positionsregelung: Erlaubt die flexible Umschaltung zwischen High-Speed-Modus für Effizienz und Low-Speed-Modus für feinfühlige, sichere Operationen.
- Schnelle Öffnungs- und Schließzeit: Vollständige Handbewegung (Öffnen/Schließen) innerhalb von nur 1,2 Sekunden.
Highlights der Sensorik & Software-Schnittstellen
- Multimodale Sensoroptionen: Unterstützt piezoresistive Taktilarrays (6x12 Matrix), kapazitive Kraftsensoren, Kameras an Fingerspitzen/Handfläche sowie visuo-taktile Modelle mit Deep-Learning-Auswertung.
- Echtzeit-Haptik & Kraftregelung: Dynamische Anpassung von Kraft und Drehmoment an den Fingerspitzen verhindert Beschädigungen an fragilen Objekten oder ein Abrutschen.
- Device-Cloud-Konvergenz & Dashboard: Ermöglicht Zero-Code-Deployments und Steuerung vorgefertigter Gesten/Tänze direkt über ein benutzerfreundliches Web-Dashboard.
- Online-Firmware-Updates: Bietet unkomplizierte Firmware-Upgrades über die Oberflächensoftware zur fortlaufenden Optimierung der Regelungsalgorithmen.
Technische Spezifikationen: Mechanik & Leistungsdaten
| Eigenschaft | Details |
|---|---|
| Modell & Varianten | Linker Hand L20 (Erhältlich als Linke Hand / Rechte Hand) |
| Freiheitsgrade & Gelenke | 16 aktive Freiheitsgrade, 21 Gelenke (16 aktiv + 5 passiv adaptiv) |
| Eigengewicht | 1100 g |
| Max. Nutzlast / Traglast | 10 kg |
| Max. Greifkraft / Fingerkraft | 100 N (Gesamthand-Greifkraft) / 18 N (Daumenspitze) / 20 N (Vier-Finger-Spitzen) |
| Wiederholgenauigkeit | ±0,20 mm |
| Schließ- / Öffnungszeit | 1,2 s |
| Antriebs- & Übertragungsart | Gestängeantrieb (Connecting rod drive) mit eigenentwickelten Motoren |
Technische Spezifikationen: Elektrische Parameter & Sensorik
| Eigenschaft | Details |
|---|---|
| Betriebsspannung | DC 24V ±10% |
| Stromaufnahme | Ruhestrom: 0,2 A / Leerlauf-Bewegung: 1 A / Max. Strom: 3 A |
| Steuerungsschnittstellen | CAN / RS485 (Kommunikationsrate: 600 kHz) |
| Piezoresistiver Drucksensor | 6x12 Matrix, Messbereich 0–20 N, Auslösekraft 5 g, Bildrate 200 FPS |
| Kapazitiver Sensor (Optional) | Messbereich 0–30 N (Overload 60 N), Abtastrate 50 Hz, Druckauflösung 0,25 N |
| Optische / Visuelle Sensorik | Optionale Kameras an Fingerspitzen, Handfläche & Handgelenk sowie visuo-taktiles Modell |
| Software & SDK Support | ROS SDK (GitHub), Web-Dashboard, Python/C++ Schnittstellen, CAN Bridge Dashboard |
Vorteil für Profis: Die Linker Hand L20 setzt mit 16 aktiven Freiheitsgraden und 10 kg Nutzlast neue Maßstäbe für menschenähnliche Handhabungssysteme. Dank fortschrittlicher visuo-taktiler Optionen, hoher Greifkraft (100 N) und der einfachen Cloud- sowie SDK-Anbindung eignet sie sich ideal für anspruchsvolle KI-Trainings-Pipelines, industrielle Präzisionsmontagen und fortschrittliche Teleoperationsaufbauten.
Herstellerangaben. Technische Änderungen und Irrtümer vorbehalten.
Weitere Details zum Linkerbot Linker Hand L6 6-DOF-Hochleistungsroboterhand
Präzise Manipulation
Linkerbot Roboterhände sind für kontrollierte Greif- und Manipulationsaufgaben entwickelt. Präzise Gelenksteuerung und differenzierte Fingerbewegungen ermöglichen das sichere Greifen, Halten, Drehen und Positionieren unterschiedlichster Objekte – von kleinen Bauteilen bis zu alltäglichen Gegenständen.
Flexible Greifbewegungen
Menschenähnliche Greifbewegungen
Die mehrgliedrige Fünf-Finger-Kinematik ermöglicht vielseitige Griffmuster nach dem Vorbild der menschlichen Hand. Je nach Modell stehen unterschiedliche aktive und passive Freiheitsgrade zur Verfügung – für Greifen, Pinzettengriffe, Werkzeughandling und komplexe Manipulationsaufgaben.
Vielseitige Greifarten
Vom Präzisionsgriff bis zum Kraftgriff
Unterschiedliche Griffarten erweitern das Einsatzspektrum weit über klassisches Pick-and-Place hinaus. Die Linker Hands können je nach Modell kleine Objekte präzise aufnehmen, Werkzeuge führen oder größere Gegenstände stabil umschließen und bewegen.
Flexible Systemintegration
Integration in moderne Robotiksysteme
Linkerbot Roboterhände lassen sich in humanoide Plattformen, Roboterarme und Forschungsaufbauten integrieren. Je nach Modell stehen Schnittstellen wie CAN, RS485, CAN FD oder EtherCAT zur Verfügung und ermöglichen die Einbindung in unterschiedliche Steuerungs- und Entwicklungsumgebungen.
Linkerbot Roboterhände für humanoide Robotik, Forschung & Automation
Dextere Roboterhände für präzise Manipulation
Linkerbot entwickelt dextere Roboterhände für anspruchsvolle Manipulationsaufgaben in humanoider Robotik, Forschung und industrieller Automation. Im Gegensatz zu klassischen Zwei-Finger-Greifern ermöglichen fünfgliedrige Roboterhände deutlich vielseitigere Greifbewegungen. Gegenstände können nicht nur aufgenommen und abgelegt, sondern gezielt gehalten, gedreht, ausgerichtet oder mit unterschiedlichen Griffmustern manipuliert werden.
Linker Hand Modelle für unterschiedliche Anforderungen
Das Linkerbot Portfolio umfasst verschiedene Roboterhände mit unterschiedlichen technischen Schwerpunkten. Modelle wie Linker Hand O6, L6, L10, L20, O30 und L30 unterscheiden sich unter anderem hinsichtlich Beweglichkeit, Anzahl der aktiven und passiven Freiheitsgrade, Gewicht, Greifkraft, Geschwindigkeit und Antriebstechnologie.
Dadurch muss nicht für jede Anwendung dieselbe Hardware eingesetzt werden. Kompakte Roboterhände eignen sich beispielsweise für Systeme, bei denen eine geringe bewegte Masse wichtig ist. Hochbewegliche Modelle bieten dagegen zusätzliche Möglichkeiten für komplexe Fingerstellungen und anspruchsvolle Manipulationsaufgaben.
Auch technologisch verfolgt Linkerbot unterschiedliche Ansätze. Je nach Modell kommen Gestängeantrieb, Seilzugantrieb oder Direktantrieb zum Einsatz. Dadurch lassen sich Roboterhände gezielter nach Dynamik, Präzision und Integrationsanforderungen auswählen.
Roboterhände für humanoide Roboter und Embodied AI
Eine leistungsfähige Hand gehört zu den wichtigsten Komponenten eines humanoiden Roboters. Bewegung und Wahrnehmung allein reichen nicht aus, wenn ein System aktiv mit seiner Umgebung interagieren soll. Erst geeignete Hände ermöglichen beispielsweise das Greifen von Werkzeugen, Betätigen von Bedienelementen, Sortieren von Gegenständen oder Positionieren von Komponenten.
Besonders relevant sind dextere Hände deshalb für Embodied AI. Dabei lernen KI-Systeme nicht nur aus digitalen Informationen, sondern interagieren über Sensorik und Aktorik mit der realen Umgebung. Eine mehrfingrige Roboterhand erweitert die verfügbaren Handlungsmöglichkeiten erheblich und ermöglicht komplexere Trainings- und Manipulationsszenarien.
Flexible Greiftechnik für Automation und Montage
Auch in industriellen Anwendungen können Linkerbot Roboterhände als Endeffektoren eingesetzt werden. Interessant sind sie vor allem dort, wo unterschiedliche Werkstücke gehandhabt oder verschiedene Griffarten innerhalb eines Prozesses benötigt werden.
Mögliche Anwendungen reichen vom Aufnehmen kleiner Bauteile über das Ausrichten und Einsetzen von Komponenten bis zum Werkzeughandling. Die einzeln beziehungsweise differenziert beweglichen Finger ermöglichen dabei Aufgaben, die mit klassischen Parallelgreifern nur eingeschränkt oder mit mehreren spezialisierten Greifern realisierbar wären.
Teleoperation und Daten für lernende Robotiksysteme
Ein weiterer Schwerpunkt des Linkerbot Ökosystems ist die Verbindung von Roboterhardware mit Teleoperation und Bewegungsdatenerfassung. Menschliche Bewegungen können dabei als Grundlage dienen, um komplexe Manipulationsabläufe auf Robotiksysteme zu übertragen oder Trainingsdaten für lernbasierte Modelle zu erfassen.
Das ist insbesondere für Robot Learning, Imitation Learning und Forschungsprojekte interessant. Anstatt jede einzelne Bewegung ausschließlich manuell zu programmieren, können Demonstrationsdaten genutzt werden, um neue Verhaltensweisen und Greifstrategien zu entwickeln.
Linkerbot ergänzt seine Roboterhände hierfür um weitere Hardware- und Entwicklungslösungen. So entsteht ein Ökosystem, das nicht nur den eigentlichen Endeffektor, sondern auch Forschung und Entwicklung rund um dextere Manipulation unterstützt.
Entwicklung, Programmierung und Forschung
Für Hochschulen, Forschungslabore und Entwicklungsabteilungen sind Roboterhände auch als offene Entwicklungsplattform interessant. Linkerbot stellt hierfür je nach Produkt technische Dokumentationen, Kommunikationsprotokolle, Entwicklungsressourcen und 3D-Daten bereit.
Dadurch können eigene Steuerungsalgorithmen, Greifstrategien oder KI-Anwendungen entwickelt und getestet werden. Gleichzeitig lassen sich mechanische Adapter und Einbausituationen bereits während der Konstruktion berücksichtigen.
Worauf kommt es bei der Auswahl einer Linkerbot Roboterhand an?
Die Roboterhand mit den meisten Freiheitsgraden ist nicht automatisch die beste Lösung. Entscheidend ist, welche Bewegungen die konkrete Anwendung tatsächlich benötigt.
Wichtige Auswahlkriterien sind unter anderem aktive Freiheitsgrade, passive Freiheitsgrade, Greifkraft, Gewicht, Geschwindigkeit, Abmessungen, Kommunikationsschnittstelle und Sensorik. Auch die vorhandene Roboterplattform spielt eine wichtige Rolle. Gewicht und Baugröße beeinflussen beispielsweise die Nutzlast und Dynamik eines Roboterarms.
Bei Forschungsanwendungen können dagegen maximale Beweglichkeit, Entwicklungszugang und Datenerfassung wichtiger sein als eine besonders hohe Greifkraft. Für industrielle Prozesse stehen wiederum Wiederholbarkeit, Zuverlässigkeit und die Integration in vorhandene Steuerungssysteme stärker im Vordergrund.
Linkerbot Roboterhand kaufen und in bestehende Systeme integrieren
Wer eine Linkerbot Roboterhand kaufen möchte, sollte deshalb nicht ausschließlich einzelne Datenblattwerte vergleichen. Entscheidend ist das Zusammenspiel aus Roboterhand, Roboterplattform, Steuerung und geplanter Anwendung.
Häufige Fragen zum Linkerbot Linker Hand L6 6-DOF-Hochleistungsroboterhand
Welche Entwicklungsressourcen stellt Linkerbot bereit?
Linkerbot stellt für Entwickler technische Dokumentationen, Bedienungsanleitungen, SDK-Ressourcen, Kommunikationsprotokolle, Demo-Anwendungen sowie 3D-Modelle und Verbindungselemente bereit. Dadurch lassen sich Entwicklungs- und Integrationsprojekte strukturiert aufbauen.
Gibt es eine Software zur Steuerung der Linker Hands?
Für verschiedene Linker Hand Modelle stellt Linkerbot grafische Steuerungs- und Entwicklungswerkzeuge bereit. Je nach Produkt stehen unter anderem Lösungen für Windows und Ubuntu zur Verfügung, mit denen sich Funktionen testen und Entwicklungsaufbauten umsetzen lassen.
Welche Stromversorgung benötigt eine Linkerbot Roboterhand?
Die Anforderungen an Spannung und Stromversorgung unterscheiden sich je nach Modell. Viele Linker Hands arbeiten mit industriellen 24-V-Systemen beziehungsweise einem erweiterten Spannungsbereich bis 48 V. Für die konkrete Auslegung sollten immer die technischen Daten des gewählten Modells berücksichtigt werden.
Wie präzise arbeiten Linkerbot Roboterhände?
Mehrere Linker Hand Modelle erreichen eine Wiederholpositioniergenauigkeit von etwa ±0,20 mm. Die tatsächliche Präzision hängt jedoch von Modell, Konfiguration, Ansteuerung und konkreter Anwendung ab.
Wie schnell reagieren Linkerbot Roboterhände?
Die Bewegungsgeschwindigkeit ist modellabhängig. Während einige Modelle auf kraftvolle und kontrollierte Bewegungen ausgelegt sind, erreichen High-Speed-Modelle besonders kurze Öffnungs- und Schließzeiten. Die Linker Hand L30 benötigt beispielsweise nur rund 0,2 Sekunden.
Was ist der Unterschied zwischen Greifkraft und maximaler Last?
Die Greifkraft beschreibt die Kraft, mit der Finger beziehungsweise die gesamte Hand ein Objekt greifen können. Die maximale Last beschreibt dagegen die Belastbarkeit des Systems unter definierten Bedingungen. Beide Werte dürfen deshalb nicht direkt miteinander gleichgesetzt werden.
Wie hoch ist der Energiebedarf einer Linker Hand?
Der Energiebedarf hängt von Modell, Bewegung und Belastung ab. Linkerbot gibt je nach Roboterhand Werte für Ruhestrom, durchschnittlichen Strom bei unbelasteter Bewegung sowie maximale Stromaufnahme oder Leistung an. Diese Daten sollten bei der Dimensionierung des Gesamtsystems berücksichtigt werden.
Sind Linkerbot Roboterhände für Dauerbetrieb geeignet?
Das hängt vom jeweiligen Modell und Einsatzprofil ab. Einzelne Linker Hands sind ausdrücklich für hohe industrielle Belastungen ausgelegt. Bei Anwendungen mit langen Laufzeiten, hohen Kräften oder sehr vielen Bewegungszyklen sollte das Modell daher passend zur geplanten Auslastung gewählt werden.
Ähnliche Modelle
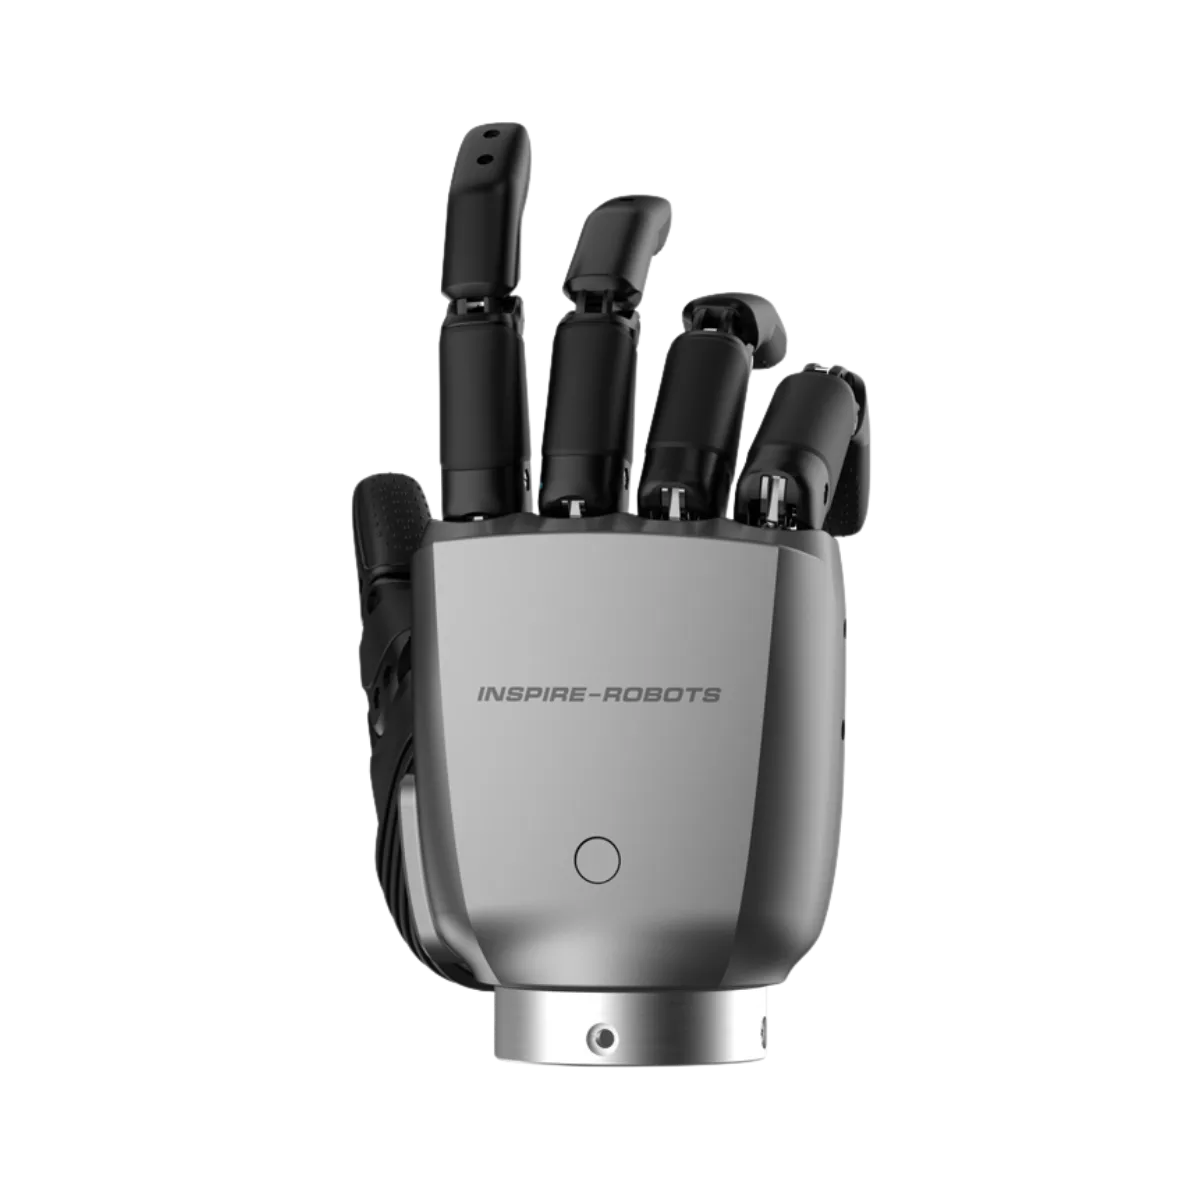
Inspire RH56F1 Serie Roboterhand
Die Inspire RH56F1 Serie setzt neue Maßstäbe für Entwickler, Forschungseinrichtungen und industrielle Automatisierungsexperten im Bereich der humanoiden Robotik.
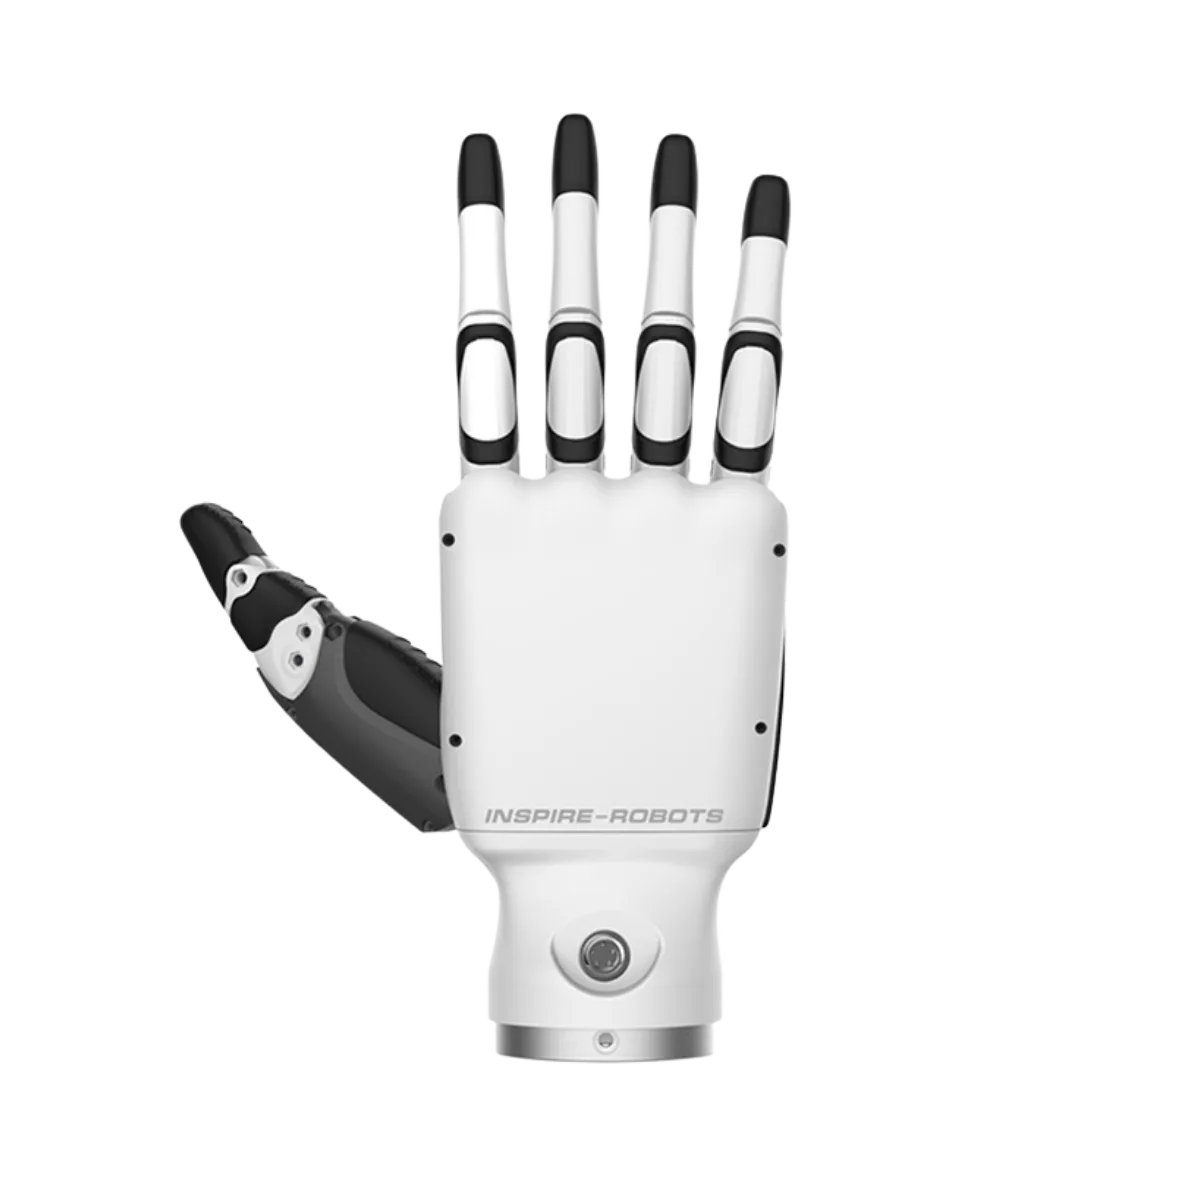
Inspire Roboterhand RH56BFX Serie
Die Inspire Roboterhand RH56BFX Serie – im Fachjargon auch als „Piano Hand“ bekannt – wendet sich an Entwickler, Forschungseinrichtungen und Systemintegratoren, die extrem schnelle Bewegungsabläufe und präzise Gesteninteraktion benötigen.
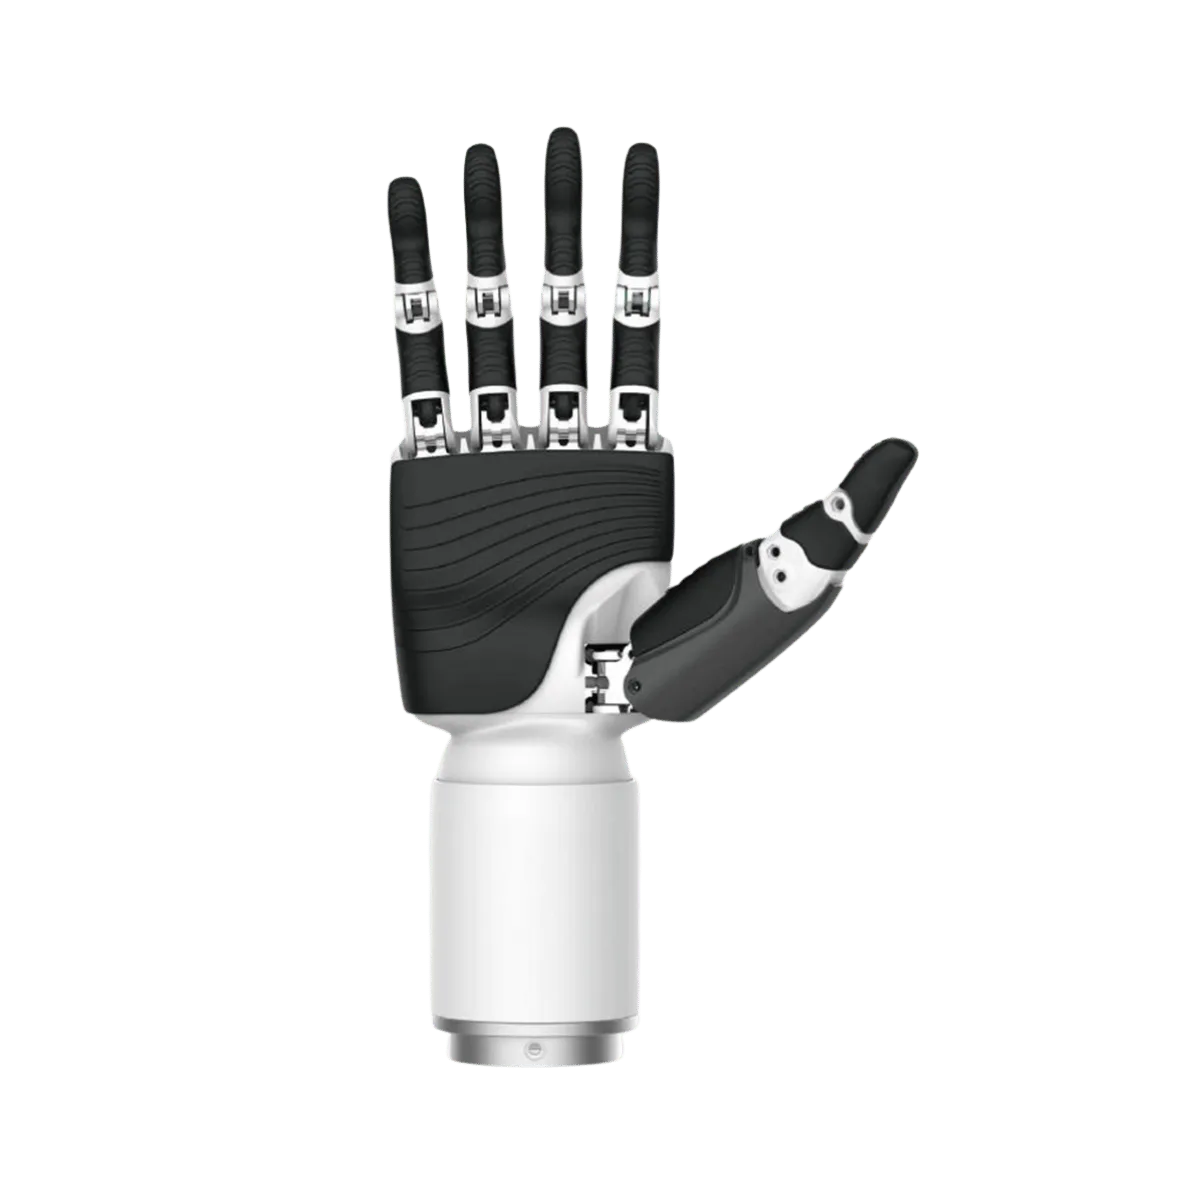
Inspire Roboterhand RH56BFXW Serie (Mit Handgelenk)
Die Inspire Roboterhand RH56BFX Serie – im Fachjargon auch als „Piano Hand“ bekannt – wendet sich an Entwickler, Forschungseinrichtungen und Systemintegratoren, die extrem schnelle Bewegungsabläufe und präzise Gesteninteraktion benötigen.
Passt der Linkerbot Linker Hand L6 6-DOF-Hochleistungsroboterhand zu Ihrem Betrieb?
Wir prüfen Fläche, Wege und Abläufe und sagen Ihnen ehrlich, ob dieses Modell passt oder ein anderes besser geeignet ist.
- Herstellerunabhängige Empfehlung
- Kauf, Miete oder Robot-as-a-Service
- Auf Wunsch Vorführung vor Ort