
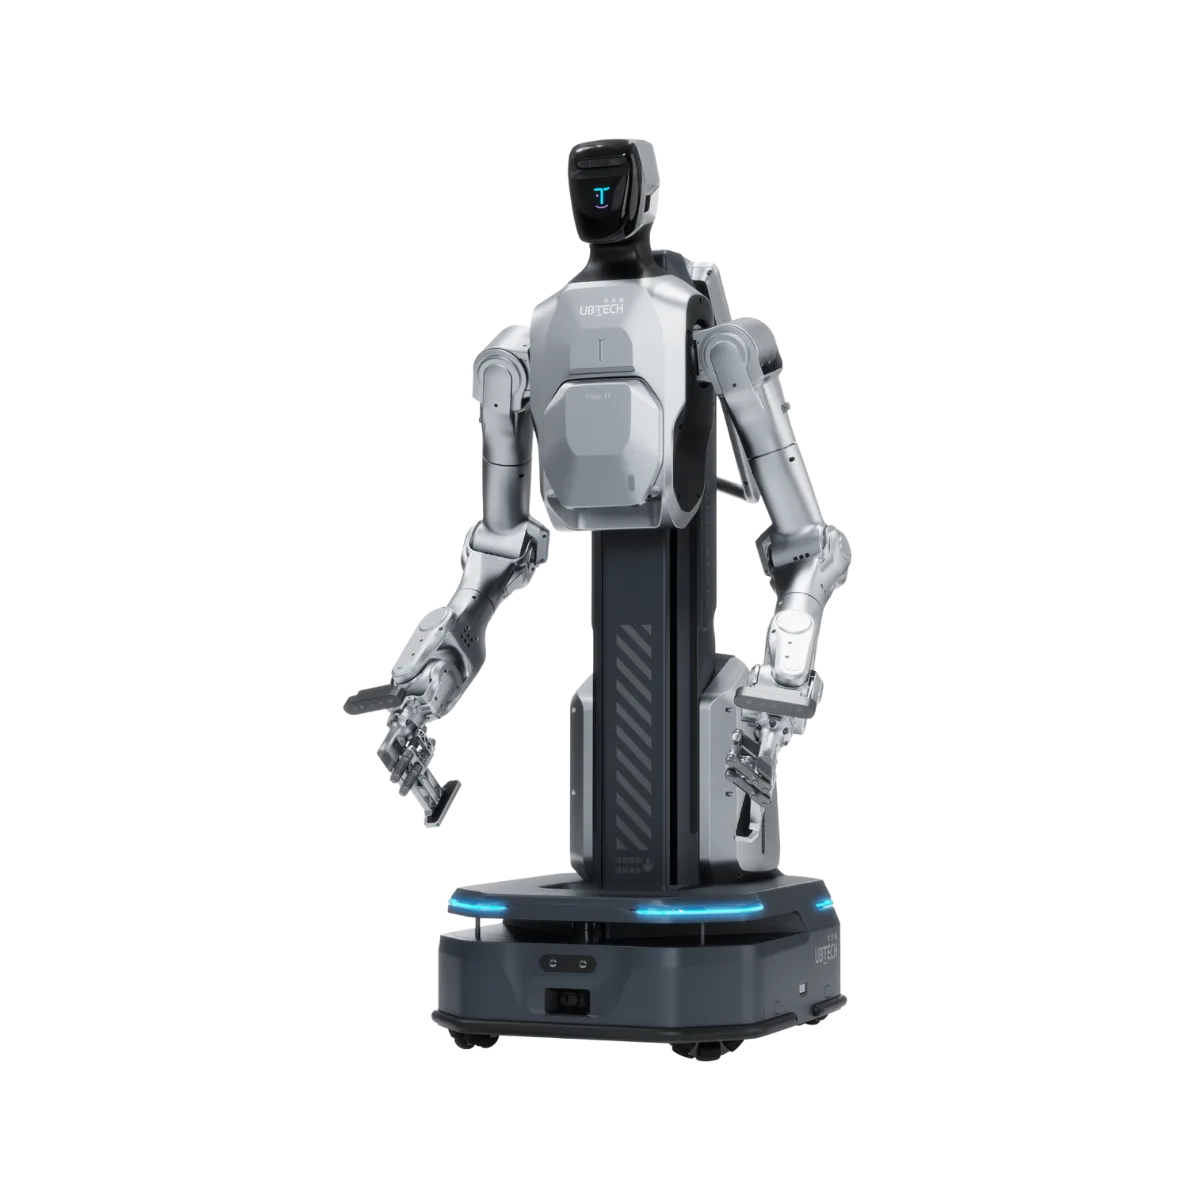
UBtech Cruzr Y1 Humanoider Roboter
Der UBtech Cruzr Y1 ist ein hochentwickelter, radgestützter humanoider Roboter, der speziell für anspruchsvolle Materialhandhabungs- und Automatisierungsaufgaben in Fertigung und Logistik konzipiert wurde.
- Herstellerunabhängige Beratung vor dem Kauf
- Lieferung, Einrichtung und Schulung vor Ort
- Kauf, Miete oder Robot-as-a-Service
- Service und Ansprechpartner in DACH
Beschreibung & technische Daten
UBtech Cruzr Y1 Humanoider Roboter: Industrielle Bionik-Präzision für Intralogistik und Smart Manufacturing
Der UBtech Cruzr Y1 ist ein hochentwickelter, radgestützter humanoider Roboter, der speziell für anspruchsvolle Materialhandhabungs- und Automatisierungsaufgaben in Fertigung und Logistik konzipiert wurde. Durch die Kombination aus zwei 7-DOF-Harmonic-Drive-Greifarmen, einer omnidirektionalen Fahrplattform und einem flexiblen Vertikallift integriert sich das System nahtlos in bestehende Produktionsabläufe. Die technischen Spezifikationen und Leistungsdaten basieren auf den offiziellen Produktdaten von UBtech Robotics und Wonder Byte Technology.
Highlights des UBtech Cruzr Y1 Oberkörpers (Greif- & Kinematiksystem)
- Dual 7-DOF Arm-Architektur: Zwei bionische Arme mit jeweils 7 Freiheitsgraden und 750 mm Reichweite ermöglichen hochkomplexe Handhabungs- und Pick-and-Place-Abläufe.
- Präzise Kraftregelung & Bremssystem: Integrierte Harmonic-Drive-Gelenkmodule mit Drehmomentsensorik und Sicherheitsbremsen garantieren millimetergenaues Arbeiten bei bis zu 10 kg Nutzlast.
- Multifunktionale Endeffektor-Kopplung: Kompatibel mit einer Vielzahl von Greifsystemen wie Kisten- und Kartongreifern oder Zwei-Finger-Präzisionsgreifern für flexible Werkstücktypen.
- Integrierte Handgelenk-Sensorik: RGBD-Tiefenkameras in den Handgelenken sorgen für eine punktgenaue Werkstückerkennung und Greifpositionskorrektur in Echtzeit.
Highlights der UBtech Cruzr Y1 Basis (Mobilitäts- & Autonomiesystem)
- Omnidirektionales Fahrwerk: Ermöglicht stufenlose 360°-Manövrierbarkeit und präzise Positionierung auf engstem Raum bei Fahrgeschwindigkeiten von bis zu 1,5 m/s.
- Vertikales Hubmodul: Stufenlos höhenverstellbare Hubmechanik (bis zu 850 mm Hubbereich) deckt Arbeitshöhen von 0 bis 1800 mm für unterschiedliche Band- und Regalebenen ab.
- Fused-Sensor Navigation: Hochpräzise Autonomie durch die Fusion von 3D-LiDAR, Stereo-VSLAM und Laser-SLAM für dynamische Hindernisumfahrung und Routenplanung.
- Energie-Autonomie & Swappable Battery: Laufzeiten von bis zu 4 Stunden pro Ladung mit Unterstützung für automatisches Laden und Hot-Swap-Batteriewechsel im Mehrschichtbetrieb.
Technische Spezifikationen: Physische Daten & Kinematik
| Eigenschaft | Details |
|---|---|
| Modellbezeichnung | UBtech Cruzr Y1 (Wheeled Industrial Humanoid) |
| Abmessungen (L x B x H) | 650 x 550 x 1700 mm |
| Gesamtgewicht | ca. 90 kg |
| Freiheitsgrade (DOF) Arme | 14 DOF (2x 7 DOF Arme mit Force Control) |
| Armlänge & Reichweite | 750 mm Armlänge |
| Nutzlast (Payload) | 10 kg |
| Vertikal-Lift Modul | 850 mm Hubbereich (Arbeitsbereich 0 – 1800 mm Höhe) |
Technische Spezifikationen: Leistung, Sensorik & System
| Eigenschaft | Details |
|---|---|
| Fahrgeschwindigkeit | Bis zu 1,5 m/s (omnidirektionales Fahrwerk) |
| Wiederholgenauigkeit | ± 20 mm / ± 2° |
| Sensor-Stack | 3D-LiDAR, Kopf-RGBD Kamera, 2x Handgelenk-RGBD, Binokularkameras, Dual-ToF-Arrays, Bumper-Sicherheitssensoren |
| Navigation & Algorithmen | Laser-SLAM + Stereo-Vision VSLAM Fusion |
| Konnektivität | Wi-Fi / 5G Industrie-Kommunikation |
| Akkulaufzeit & Laden | Bis zu 4 Stunden Runtime | Auto-Charging & Akku-Schnellwechsel |
| Betriebstemperatur | 0 °C bis 45 °C |
Lieferumfang:
-Cruzr Y1
- Intelligent charging pile
- Lithium battery
- Wireless emergency stop device
- Battery charger
- End effector of the carton box
- End effector of the plastic box
Herstellerangaben. Technische Änderungen und Irrtümer vorbehalten.
Weitere Details zum UBtech Cruzr Y1 Humanoider Roboter
Präzise Manipulation mit zwei 7-Achs-Armen
Der Cruzr Y1 verfügt über zwei hochbewegliche 7-Achs-Roboterarme mit jeweils 750 mm Armlänge. Zusammen bewegen sie Lasten bis 10 kg. Harmonic-Drive-Getriebe sowie integrierte Bremsen und Drehmomentsensoren ermöglichen präzise, stabile und kontrollierte Bewegungen.
FLEXIBLER ARBEITSBEREICH
Flexible Arbeitshöhe bis 1,8 Meter
Durch seine vertikale Hubeinheit arbeitet der Cruzr Y1 flexibel in Höhen von 0 bis 1.800 mm. So erreicht er sowohl bodennahe Ladungsträger als auch Regale und Maschinen. Eine integrierte Lastablage entlastet zusätzlich die Roboterarme beim Materialtransport.
AUTONOME MOBILITÄT
Autonome Navigation in komplexen Industrieumgebungen
Laser-SLAM und VSLAM ermöglichen dem Cruzr Y1 eine autonome Orientierung im Arbeitsumfeld. LiDAR, Stereovision, ToF-Sensoren und umlaufende Sicherheitssensorik unterstützen die zuverlässige Hinderniserkennung. Die omnidirektionale Basis erlaubt dabei flexible Bewegungen auf engem Raum.
EMBODIED AI
Embodied AI für autonome Entscheidungen
UBTECH kombiniert den Cruzr Y1 mit einem eigenen Embodied-AI-System und dem Co-Agent. Dadurch kann der Roboter Aufgaben und Umgebungsinformationen intelligent verarbeiten und Handlungen situationsabhängig ableiten – ausgelegt für flexible Abläufe in Produktion und Logistik.
Hauptmerkmale
Präzise Dual-Arm-Manipulation
Zwei 7-Achs-Arme ermöglichen präzises Greifen, Heben und Platzieren von Lasten bis 10 kg.
Flexible Endeffektoren
Unterschiedliche Greifer machen den Cruzr Y1 flexibel für Kartons, Behälter und Bauteile einsetzbar.
Arbeitsbereich bis 1,8 m
Der Vertikalhub ermöglicht Arbeiten vom Bodenniveau bis zu einer Höhe von 1,8 Metern.
Omnidirektionale Navigation
Die mobile Basis bewegt sich flexibel in alle Richtungen und navigiert autonom durch Produktionsbereiche.
Intelligente 3D-Sensorik
LiDAR, RGBD-, ToF- und Stereokameras erfassen Umgebung, Hindernisse und Objekte zuverlässig.
Über 4 Stunden Laufzeit
Der Cruzr Y1 arbeitet über vier Stunden und unterstützt automatisches sowie manuelles Laden.
UBTECH Cruzr Y1 – Mobile Robotik für Industrie und Intralogistik
Der UBTECH Cruzr Y1 verbindet autonome Mobilität mit präziser Robotermanipulation und wurde für anspruchsvolle Aufgaben in Produktion, Logistik und industrieller Automatisierung entwickelt. Im Gegensatz zu einem klassischen Transportroboter kann der Cruzr Y1 Materialien nicht nur von einem Ort zum anderen bewegen, sondern diese mit seinen beiden Roboterarmen selbstständig aufnehmen, sortieren, positionieren und an Maschinen oder Arbeitsstationen übergeben.
Zwei 7-Achs-Arme für präzises Materialhandling
Das zentrale Merkmal des UBTECH Cruzr Y1 sind seine zwei beweglichen 7-Achs-Roboterarme. Mit einer Armlänge von jeweils 750 mm ermöglichen sie einen großen Bewegungsbereich und können gemeinsam Lasten von bis zu 10 kg handhaben.
Dadurch eignet sich der Industrieroboter für unterschiedliche Greif-, Hebe-, Sortier- und Platzieraufgaben. Je nach Anwendung können verschiedene Endeffektoren eingesetzt werden, sodass beispielsweise Kartons, Behälter, Werkstücke oder andere industrielle Materialien aufgenommen und bewegt werden können.
Die Kombination aus mobiler Plattform und Dual-Arm-Manipulation ermöglicht es dem Cruzr Y1, mehrere Arbeitsschritte miteinander zu verbinden. Material kann autonom zu einem Arbeitsplatz transportiert und dort direkt weiterverarbeitet oder an eine Maschine übergeben werden.
Autonome Navigation in dynamischen Industrieumgebungen
Der UBTECH Cruzr Y1 verfügt über eine omnidirektionale Fahrplattform und kann sich dadurch flexibel in verschiedene Richtungen bewegen. Gerade in Produktionshallen, Lagern und Bereichen mit begrenztem Platz bietet diese Beweglichkeit Vorteile gegenüber klassischen mobilen Plattformen.
Für die autonome Orientierung nutzt der Cruzr Y1 unter anderem Laser-SLAM und VSLAM. LiDAR, RGBD-Kameras, Stereovision, ToF-Sensoren und weitere Sicherheitssensoren unterstützen die räumliche Wahrnehmung der Umgebung.
Dadurch kann der Roboter Hindernisse und Veränderungen seiner Umgebung erkennen und bei seiner Navigation berücksichtigen. Das ist besonders relevant, wenn sich Mitarbeitende, Transportwagen oder andere mobile Systeme innerhalb desselben Arbeitsbereichs bewegen.
Flexibler Arbeitsbereich bis 1,8 Meter
Neben seinen Roboterarmen besitzt der Cruzr Y1 eine vertikale Hubeinheit. Dadurch lässt sich sein Arbeitsbereich von Bodenniveau bis auf eine Höhe von 1.800 mm erweitern.
Der mobile Manipulator kann somit Materialien von niedrigen Ladungsträgern aufnehmen und anschließend beispielsweise an Regale, Arbeitsplätze oder Maschinen übergeben. Gerade bei wechselnden Übergabehöhen schafft diese Kombination aus vertikaler Bewegung, Roboterarmen und mobiler Plattform zusätzliche Flexibilität.
Automatisiertes Palettieren und Depalettieren
Ein wichtiger Einsatzbereich des UBTECH Cruzr Y1 ist die automatisierte Palettierung und Depalettierung. Der Roboter kann Kartons oder Behälter erkennen, aufnehmen und entsprechend eines definierten Prozesses positionieren.
Besonders interessant ist dabei die Möglichkeit, nicht ausschließlich exakt ausgerichtete Objekte zu verarbeiten. Intelligente Sensorik und Objekterkennung unterstützen den Roboter dabei, unterschiedliche Positionen und Anordnungen zu erfassen.
Dadurch kann der Cruzr Y1 insbesondere bei flexiblen Materialflüssen eine Alternative zu vollständig stationären Palettierlösungen darstellen.
Sortierung, Kommissionierung und Materialtransport
Auch innerhalb der Intralogistik eröffnet der Cruzr Y1 verschiedene Automatisierungsmöglichkeiten. Er kann Materialien zwischen Lagerbereichen, Produktionslinien, Maschinen und Arbeitsstationen transportieren und anschließend aktiv handhaben.
So lassen sich beispielsweise Behälter oder Bauteile aufnehmen, transportieren, sortieren und an den nächsten Prozessschritt übergeben. Wiederkehrende Lauf- und Transportwege können dadurch reduziert und Mitarbeitende bei monotonen Handling-Aufgaben entlastet werden.
Der entscheidende Unterschied zu einem klassischen AMR liegt dabei in der Manipulationsfähigkeit: Während viele autonome mobile Roboter lediglich eine Ladung transportieren, kann der Cruzr Y1 selbstständig mit den transportierten Objekten interagieren.
Maschinenbeschickung mit einem mobilen Industrieroboter
Ein weiterer Einsatzbereich ist die automatisierte Maschinenbeschickung. Der UBTECH Cruzr Y1 kann Materialien oder Werkstücke zu einer Maschine transportieren, aufnehmen und für den nächsten Bearbeitungsschritt bereitstellen.
Nach Abschluss eines Produktionsvorgangs kann der Roboter Bauteile wieder entnehmen und zum nächsten Prozessschritt weitertransportieren. Dadurch können Transport, Maschinenbedienung und Materialhandling innerhalb eines zusammenhängenden automatisierten Prozesses kombiniert werden.
Mögliche Anwendungen entstehen beispielsweise an CNC-Anlagen, Spritzgussmaschinen oder anderen Produktionssystemen mit wiederkehrenden Be- und Entladevorgängen.
Embodied AI für intelligentere Robotik
Beim Cruzr Y1 spielt neben der Mechanik auch die intelligente Verarbeitung von Umgebungsinformationen eine wichtige Rolle. UBTECH verfolgt dabei einen Embodied-AI-Ansatz, bei dem Wahrnehmung, Bewegung und Handlung innerhalb eines Robotersystems miteinander kombiniert werden.
Der Roboter soll dadurch nicht ausschließlich starre Bewegungsabläufe wiederholen, sondern Informationen über seine Umgebung erfassen und für die Ausführung seiner Aufgaben nutzen.
Flexible Automatisierung statt starrer Roboterzellen
Der UBTECH Cruzr Y1 positioniert sich zwischen klassischen Industrierobotern und autonomen mobilen Robotern. Ein stationärer Roboterarm bietet hohe Manipulationsfähigkeit, ist jedoch an einen festen Arbeitsplatz gebunden. Ein klassischer AMR kann sich flexibel bewegen, besitzt jedoch in der Regel keine vergleichbaren Greifmöglichkeiten.
Der Cruzr Y1 verbindet beide Konzepte. Dadurch kann ein Roboter unterschiedliche Stationen anfahren und dort verschiedene Aufgaben übernehmen. Besonders bei variierenden Produktionsabläufen, mehreren Maschinen oder wechselnden Übergabepunkten kann diese Flexibilität interessant sein.
UBTECH Cruzr Y1 für Produktion und Logistik einsetzen
Ob sich der UBTECH Cruzr Y1 für einen bestimmten Prozess eignet, hängt von verschiedenen Faktoren ab. Dazu gehören unter anderem Gewicht und Abmessungen der Objekte, notwendige Greifpunkte, Transportwege, Durchgangsbreiten, Arbeitshöhen, Taktzeiten und die vorhandene Infrastruktur.
Häufige Fragen zum UBtech Cruzr Y1 Humanoider Roboter
Was ist der UBTECH Cruzr Y1?
Der UBTECH Cruzr Y1 ist ein mobiler Industrieroboter mit zwei Roboterarmen und omnidirektionaler Fahrplattform. Er wurde für die Automatisierung wiederkehrender Aufgaben in Produktion und Logistik entwickelt, darunter Materialtransport, Sortierung, Palettierung und Maschinenbeschickung.
Welche Aufgaben kann der UBTECH Cruzr Y1 übernehmen?
Der Cruzr Y1 kann unter anderem Materialien transportieren, Kartons und Behälter sortieren, Waren palettieren und depalettieren sowie Maschinen be- und entladen. Damit eignet er sich besonders für wiederkehrende Prozesse in Produktion, Intralogistik und Lager.
Wie viel Gewicht kann der UBTECH Cruzr Y1 tragen?
Die beiden 7-Achs-Roboterarme des Cruzr Y1 verfügen zusammen über eine Nenntraglast von bis zu 10 kg. Die Arme sind jeweils 750 mm lang und ermöglichen präzise Greif-, Hebe- und Platzierbewegungen.
Welche Arbeitshöhe erreicht der Cruzr Y1?
Durch seine vertikale Hubeinheit erreicht der Cruzr Y1 eine Arbeitshöhe von 0 bis 1.800 mm. Dadurch kann er sowohl bodennahe Ladungsträger als auch höher positionierte Regale, Arbeitsflächen und Maschinen bedienen.
Wie navigiert der UBTECH Cruzr Y1 autonom?
Der Cruzr Y1 kombiniert Laser-SLAM und VSLAM zur autonomen Lokalisierung und Navigation. Seine omnidirektionale Fahrplattform ermöglicht flexible Bewegungen in alle Richtungen und eine Geschwindigkeit von bis zu 1,5 m/s.
Kann der Cruzr Y1 Hindernisse und Personen erkennen?
Ja. LiDAR, Stereovision, ToF-Sensoren, RGBD-Kameras und umlaufende Sicherheitssensorik erfassen die Umgebung und unterstützen die Erkennung von Hindernissen. Dadurch kann sich der Cruzr Y1 auch in dynamischen industriellen Umgebungen orientieren.
Wie lange kann der UBTECH Cruzr Y1 arbeiten?
Der Cruzr Y1 erreicht eine Betriebszeit von mehr als vier Stunden. Die Ladezeit beträgt weniger als 1,5 Stunden. Unterstützt werden automatisches Laden, manuelles Laden und der Wechsel der Batterie.
Welche Greifer kann der Cruzr Y1 verwenden?
Der Cruzr Y1 kann mit unterschiedlichen Endeffektoren für verschiedene Aufgaben ausgestattet werden. Dadurch lassen sich beispielsweise Kunststoffbehälter, Kartons, Pakete und unterschiedliche Industriebauteile greifen, bewegen und sortieren.
Ähnliche Modelle
DOBOT LUMO L1 Humanoider Roboter
Der DOBOT LUMO L1 vereint bahnbrechende emotionale Intelligenz, proaktive räumliche Wahrnehmung und kontinuierliche Lernfähigkeit in einem hochflexiblen humanoiden Roboter.
Dobot ATOM-W Serie
Der Dobot ATOM-W ist eine hochentwickelte, radgeführte Robotikplattform, die für anspruchsvolle KI-Forschungsanwendungen und den mobilen Industrieeinsatz konzipiert wurde.
Dobot Atom Data Collection Version
Höhe: ca. 1,65 m
Passt der UBtech Cruzr Y1 Humanoider Roboter zu Ihrem Betrieb?
Wir prüfen Fläche, Wege und Abläufe und sagen Ihnen ehrlich, ob dieses Modell passt oder ein anderes besser geeignet ist.
- Herstellerunabhängige Empfehlung
- Kauf, Miete oder Robot-as-a-Service
- Auf Wunsch Vorführung vor Ort